Sommario esecutivo
Questa è una guida ai requisiti dell'interfaccia, non una guida alla selezione dei sensori. Definisce quali componenti radar, C2 ed EO/IR devono scambiarsi informazioni e come il ciclo di comando dovrebbe essere testato. Una piattaforma di comando e controllo contro UAV riceve le tracce dei bersagli, gestisce identificatori e priorità, assegna dispositivi EO/IR, registra le prove e supporta i flussi di lavoro di risposta autorizzati. Prima dell'assegnazione del contratto, il progetto dovrebbe bloccare il modello dei dati delle tracce, il riferimento di coordinamento, il timestamp e il metodo di sincronizzazione, i comandi di controllo dei dispositivi, i confini della cybersicurezza, il comportamento degradato e Prove FAT/SAT.
La piattaforma MR2000 di Midradar è progettata per coordinare radar, rilevamento dello spettro, dispositivi EO/IR e di risposta autorizzati in un ambiente operativo unificato. Le funzioni confermate includono gestione centralizzata dei dispositivi e degli utenti, visualizzazione delle tracce su mappa, fusione di tracce da fonti multiple, indicazione radar a EO/IR, monitoraggio e riproduzione video, gestione delle zone di allarme, funzionamento non presidiato e registrazione degli eventi. Il supporto esatto per API, SDK, protocolli di terze parti e sicurezza informatica rimane soggetto al prodotto selezionato, alla versione software e alla revisione delle interfacce di progetto.
Domande chiave a cui risponde questa guida
- Come si integra un radar con un Piattaforma C2 contro UAS?
- Quali campi di tracciamento, coordinate e timestamp dovrebbe fornire il radar?
- Come dovrebbero essere definite le regole di coordinamento, tempo, controllo dei dispositivi e passaggio?
- Cosa dovrebbe essere testato nell'instradamento radar-EO/IR e nell'integrazione di dispositivi di terze parti?
- Quali prove FAT/SAT sono richieste prima dell'accettazione operativa?
Applicabilità, ipotesi e limiti
Questa guida si applica a progetti che collegano uno o più sensori radar, RF e EO/IR al Midradar MR2000 o a un C2, PSIM o VMS di terze parti. È un framework di requisiti e accettazione, non una specifica di interfaccia universale. I protocolli di trasporto effettivi, i campi dei messaggi, le coordinate, la tempistica, l'autenticazione e i controlli di cybersicurezza devono essere definiti per il modello selezionato e la versione del software. La guida presume che l'acquirente possa fornire la topologia del sistema esistente, i documenti di interfaccia, la geometria del sito e un flusso operativo concordato. Non stabilisce la compatibilità con una piattaforma di terze parti nominata fino al completamento dell'implementazione e dei test di interoperabilità.
1. Cosa deve realizzare l'integrazione C2
L'integrazione C2 non è completata quando un'icona del radar appare su una mappa. Il sistema deve preservare il significato, il timing e la qualità dei dati del sensore dalla rilevazione fino alla decisione dell'operatore. Al minimo, dovrebbe creare un'identità di tracciamento stabile, convertire le posizioni in un quadro di coordinate comune, tenere conto dell'età dei dati, selezionare un dispositivo EO/IR appropriato, emettere un comando di puntamento, ricevere feedback sulla posizione e sul tracciamento, e combinare il tracciato risultante, il video e l'azione dell'operatore in un unico evento verificabile.
Questo flusso di lavoro end-to-end è importante perché un progetto può fallire anche quando ogni singolo dispositivo funziona. Un errore di segno di coordinata può puntare la telecamera nella direzione sbagliata. Orologi non sincronizzati possono associare il video alla traccia sbagliata. Un messaggio di stato del dispositivo mancante può lasciare l'operatore ignaro del fatto che un sensore è offline. L'integrazione deve quindi essere specificata come comportamento del sistema, non come elenco di interfacce di prodotto.
2. Architettura di riferimento
Un'architettura pratica di contro-UAS ha cinque livelli. Il livello dei sensori rileva e misura i bersagli. Il livello di interfaccia e fusione adatta i messaggi, unifica coordinate e tempo, filtra le tracce e associa le osservazioni. Il livello C2 presenta la situazione operativa, applica le regole, gestisce i permessi e registra le decisioni. Il livello EO/IR e PTU esegue la verifica visiva e il tracciamento. Il livello delle evidenze e delle operazioni memorizza tracce, allarmi, video, schermate, stato dei dispositivi e azioni dell'operatore.
La responsabilità deve essere esplicita. Midradar può fornire il livello del sensore radar, le funzioni MR2000 C2, chiarimenti sull'interfaccia specifica del progetto, revisione della geometria, supporto alla calibrazione e all'integrazione. Quando viene utilizzato un C2, PSIM o VMS di terze parti, il proprietario della piattaforma normalmente rimane responsabile della sua logica aziendale, della politica di cybersicurezza e dell'orchestrazione dei sistemi esterni, salvo diverso accordo contrattuale.
Per il flusso di lavoro completo del sistema, consulta Midradar architettura integrata contro UAV
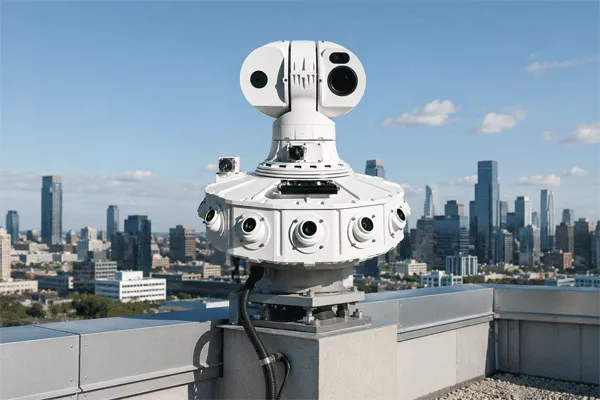
Architettura di riferimento illustrativa; non una dichiarazione di conformità al protocollo
Matrice di Accettazione dell'Integrazione C2
| Punto di Controllo |
Prove richieste |
Focus sull'accettazione |
| Dati del tracciamento |
ICD versionato, messaggi di esempio e dizionario dei campi |
Ciclo di vita dell'ID di tracciamento, unità, valori nulli, regole di aggiornamento e comportamento di riconnessione |
| Coordinate |
Datum, riferimento altimetrico, unità, convenzione del nord e punti di prova misurati |
Errore residuo su gamma, azimuth ed elevazione |
| Tempo |
Architettura dell'orologio e definizione del timestamp |
Scostamento dell'orologio, età dei dati, allarme di perdita di sincronizzazione e recupero |
| Loop di cueing |
Comando, riconoscimento, feedback PTU e prove video |
Tempo al primo target nell'inquadratura, errore di puntamento e riacquisizione |
| Salute e difetti |
Battito cardiaco, codici di errore, versioni e regole per modalità degradate |
Rilevamento, registrazione, degrado sicuro e sequenza di recupero |
| Prova dell'evento |
ID Evento Comune che collega tracce, allarmi, video e azioni dell'operatore |
Completezza, coerenza temporale, esportazione e controllo degli accessi |
3. Requisiti minimi dell'interfaccia
La specifica dell'interfaccia dovrebbe definire il comportamento del trasporto e della rete, i campi dei messaggi di tracciamento, il riferimento coordinato, i timestamp, lo stato del dispositivo, l'acknowledgment dei comandi, la gestione degli errori, la registrazione e il controllo delle versioni. Un tracciamento radar utile normalmente necessita di un ID del sensore sorgente, ID del tracciamento, tempo di misurazione o aggiornamento, posizione, velocità, stato del tracciamento e indicatore di qualità. I progetti possono anche richiedere classificazione, stima del RCS, livello di fiducia, priorità della minaccia e informazioni sulla covarianza o sull'accuratezza, ma questi campi non dovrebbero essere presunti a meno che non siano documentati e testati.
La sincronizzazione del tempo merita un'attenzione separata. Gli orologi di radar, C2, PTU, fotocamera e registratore devono essere confrontati durante l'integrazione. Il progetto dovrebbe definire il metodo di sincronizzazione, lo scostamento dell'orologio accettabile, l'allarme di perdita di sincronizzazione e il comportamento di recupero. NTP può essere appropriato per alcune installazioni, mentre sistemi ad alta precisione o isolati possono richiedere un approccio diverso specifico del progetto.
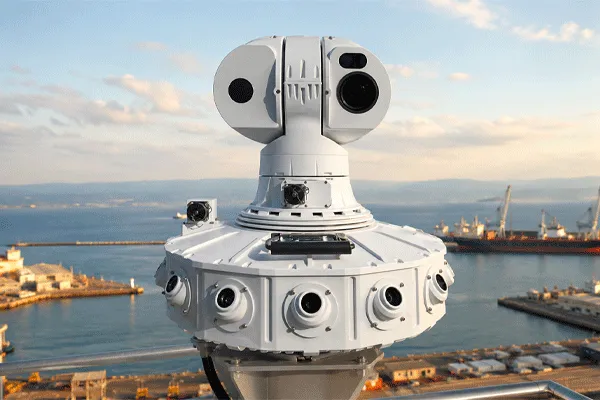
Requisiti dell'interfaccia C2 per il contrasto agli UAS: Dati di tracciamento, sincronizzazione temporale e EO/IR Cueing
4. Indicazione da radar a EO/IR
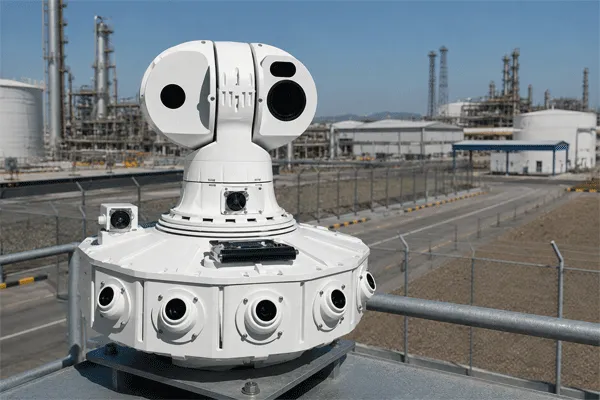
L'indicazione Radar-to-EO/IR è una funzione di sistema end-to-end. Il radar prima stabilisce e aggiorna una traccia del bersaglio. Lo strato di integrazione converte il bersaglio nel sistema di coordinate richiesto dal PTU e prevede la linea di vista quando il ritardo di rete e di elaborazione è significativo. Il C2 quindi emette un comando assoluto di pan/tilt o un comando di coordinate del bersaglio. Il PTU fornisce la posizione e lo stato del movimento, mentre il carico utile EO/IR fornisce video, stato di tracciamento e risultati di riconoscimento opzionali.
Le prestazioni di acquisizione dipendono dall'accuratezza del radar e dal comportamento di aggiornamento, dalla conversione delle coordinate, dalla coerenza dei timestamp, dalla latenza della rete, posizionamento assoluto PTU, calibrazione dell'allineamento ottico, lunghezza focale, deformazione strutturale, carico del vento e movimento del bersaglio. Per questo motivo, un'affermazione in una brochure come “collegamento automatico” dovrebbe essere convertita in punti di accettazione misurabili: tempo di stabilimento della traccia, latenza del comando, tempo per il primo bersaglio inquadrato, errore nel bersaglio inquadrato, mantenimento della tracciatura e recupero dopo perdita della traccia.
I progetti focalizzati sulla rilevazione e conferma visiva possono rivedere Midradar's Sistemi a fusione radar-visione.
Per l'allocazione dei ruoli dei sensori, la logica di associazione delle osservazioni e i confini di verifica, continua con Midradar’s Guida alla fusione dei sensori Counter-UAS.
5. Funzioni Confermate MR2000 e Elementi Specifici del Progetto
MR2000 fornisce una gestione unificata di radar, rilevamento dello spettro, dispositivi EO/IR e dispositivi di risposta autorizzati, con gestione di utenti e ruoli, video in tempo reale, localizzazione dei bersagli, allarmi, identificazione e tracciamento, fusione multi-sorgente, visualizzazione su mappa, puntamento radar su EO/IR, riproduzione sincronizzata, recinzioni elettroniche e operazioni non presenziate. Queste funzioni forniscono una vera base software per discussioni a livello di sistema con gli integratori.
Tuttavia, il supporto esatto a REST, WebSocket, messaggi binari, SDK, ASTERIX, SAPIENT, ONVIF o altri protocolli dovrebbe essere indicato solo dopo che la versione richiesta, l'insieme di messaggi, il ruolo del dispositivo e l'ambito di accettazione sono stati definiti. La dichiarazione commerciale corretta è che l'integrazione specifica del progetto può essere valutata soggetta a revisione dei protocolli, dei campi dati, della sicurezza informatica e dell'interoperabilità.
6. Accettazione FAT/SAT
L'accettazione dovrebbe coprire il funzionamento normale e le condizioni degradate. I test consigliati includono avvio e riconnessione, validazione dei messaggi campo per campo, confronto degli orologi e simulazione della perdita di sincronizzazione, controlli delle coordinate sui punti di riferimento misurati, acquisizione radar-telecamera completamente automatica, prioritarizzazione multi-obiettivo, disconnessione dei dispositivi, esportazione degli eventi e recupero dopo un guasto.
Il contratto dovrebbe definire l'obiettivo del test, il percorso, la configurazione del sistema, il metodo di misurazione, il formato delle prove, le soglie di superamento/insuccesso e la procedura di ritest. Le soglie universali fisse non dovrebbero essere copiate dal materiale di marketing. Devono essere concordate per il radar, la rete, l'unità PTU, il payload, il sito e la procedura operativa selezionati.
Utilizzate le risorse Midradar per valutazione del sito e supporto all'integrazione per l'ingegneria specifica del progetto.
Requisiti dell'interfaccia C2 per il contrasto agli UAS: Dati di tracciamento, sincronizzazione temporale e EO/IR Cueing
Conclusione e CTA
Un progetto contro i UAS dovrebbe trattare l'integrazione C2 come un ambito ingegneristico controllato piuttosto che una semplice dichiarazione di compatibilità generica. Le domande decisive sono se i dati del bersaglio rimangono significativi attraverso i sistemi, se il dispositivo EO/IR può acquisire il bersaglio previsto, se gli operatori possono comprendere e verificare l'evento, e se il comportamento in caso di guasto è definito.
Per una revisione preliminare dell'interfaccia Midradar, fornire i tipi di bersaglio, la mappa del sito, la copertura richiesta, il radar selezionato, l'attuale C2 o VMS, i modelli EO/IR e PTU, i documenti di interfaccia disponibili, i requisiti di coordinamento e di tempo, le restrizioni di cybersicurezza e le condizioni pianificate per FAT/SAT.
Domande Frequenti
MR2000 integra dispositivi radar, RF e EO/IR?
MR2000 è progettato per la gestione unificata e il coordinamento di radar, rilevamento dello spettro, dispositivi EO/IR e dispositivi di risposta autorizzati. L'integrazione esatta dei dispositivi di terze parti è confermata attraverso la revisione dell'interfaccia di progetto.
Midradar supporta qualche piattaforma C2?
Non dovrebbe essere fatta alcuna affermazione di compatibilità universale. L'integrazione C2, PSIM o VMS specifica del progetto può essere valutata dopo che il protocollo richiesto, i campi, la sicurezza e i criteri di accettazione sono stati definiti.
Qual è la metrica di accettazione dei segnali più importante?
Non esiste un unico parametro. I progetti dovrebbero misurare la continuità del tracciamento, l'età dei dati, la latenza dei comandi, il tempo per il primo bersaglio in quadro, l'errore di puntamento, il mantenimento del tracciamento e il recupero dopo una perdita.
Quali dati dovrebbe inviare un radar alla piattaforma C2?
Al minimo, definire l'ID del sensore, l'ID della traccia, i timestamp, la posizione, la velocità, lo stato della traccia, la qualità, il comportamento di aggiornamento e lo stato del dispositivo. L'insieme preciso dei campi e la codifica devono essere confermati nell'ICD del progetto.
Come dovrebbe essere confermata la compatibilità dei dispositivi di terze parti?
Bloccare il modello e la versione del software, rivedere il protocollo e i campi, collegare l'attrezzatura rappresentativa, testare le condizioni normali e degradate e registrare il risultato nelle evidenze FAT/SAT.

 09:04