Zusammenfassung
Dies ist ein Leitfaden zu Schnittstellenanforderungen, kein Leitfaden zur Sensorenauswahl. Er definiert, welche Radar-, C2- und EO/IR-Komponenten Daten austauschen müssen und wie die Befehlsregelung getestet werden sollte. Eine Counter-UAS-Kommandound-Kontrollplattform empfängt Zielspuren, verwaltet Identifikatoren und Prioritäten, weist EO/IR-Geräte zu, zeichnet Beweise auf und unterstützt autorisierte Reaktionsabläufe. Vor Vertragsvergabe sollte das Projekt das Spurdatenmodell, die Koordinatenreferenz, Zeitstempel- und Synchronisationsmethode, Geräte-Steuerbefehle, die Cybersecurity-Grenze, das Verhalten bei eingeschränkter Funktion und FETT/SAT Nachweis.
Die MR2000-Plattform von Midradar ist darauf ausgelegt, Radar-, Spektrum-Erkennungs-, EO/IR- und autorisierte Reaktionsgeräte in einer einheitlichen Betriebsumgebung zu koordinieren. Bestätigte Funktionen umfassen zentrales Geräte- und Benutzermanagement, kartenbasierte Tracking-Anzeige, Multi-Source-Track-Fusion, Radar-zu-EO/IR-Zuweisung, Videoüberwachung und -wiedergabe, Alarmzonenverwaltung, unbeaufsichtigten Betrieb und Ereignisaufzeichnung. Die genaue Unterstützung von API, SDK, Drittanbieterprotokollen und Cybersicherheit hängt vom gewählten Produkt, der Softwareversion und der Projekt-Schnittstellenprüfung ab.
Schlüsselfragen, die dieser Leitfaden beantwortet
- Wie integriert sich ein Radar mit einem Gegen-UAS C2-Plattform?
- Welche Spurfelder, Koordinaten und Zeitstempel sollte das Radar bereitstellen?
- Wie sollten Koordinations-, Zeit-, Gerätesteuerungs- und Übergaberegeln definiert werden?
- Was sollte bei der Radar-zu-EO/IR-Kopplung und der Integration von Drittanbietergeräten getestet werden?
- Welche FAT/SAT-Nachweise werden vor der betrieblichen Abnahme benötigt?
Anwendbarkeit, Annahmen und Grenzen
Dieser Leitfaden gilt für Projekte, die einen oder mehrere Radar-, RF- und EO/IR-Sensoren mit dem Midradar MR2000 oder einem C2-, PSIM- oder VMS-System eines Drittanbieters verbinden. Er stellt einen Rahmen für Anforderungen und Abnahmen dar, nicht eine universelle Schnittstellenspezifikation. Tatsächliche Transportprotokolle, Nachrichtenfelder, Koordinaten, Zeitsteuerung, Authentifizierung und Cybersicherheitskontrollen müssen für das ausgewählte Modell und die Softwareversion festgelegt werden. Der Leitfaden geht davon aus, dass der Käufer die bestehende Systemtopologie, Schnittstellendokumente, Standortgeometrie und einen vereinbarten Betriebsablauf bereitstellen kann. Er stellt keine Kompatibilität mit einer benannten Drittanbieterplattform her, bis die Implementierung und Interoperabilitätstests abgeschlossen sind.
1. Was die C2-Integration leisten muss
Die C2-Integration ist nicht abgeschlossen, wenn ein Radarsymbol auf einer Karte erscheint. Das System muss die Bedeutung, den Zeitpunkt und die Qualität der Sensordaten von der Erfassung bis zur Entscheidung des Bedieners beibehalten. Mindestens sollte es eine stabile Spuridentität erstellen, Positionen in einem gemeinsamen Koordinatensystem umwandeln, das Alter der Daten berücksichtigen, ein geeignetes EO/IR-Gerät auswählen, einen Zielvorgang ausgeben, Positions- und Verfolgungsrückmeldungen empfangen und die daraus resultierende Spur, das Video und die Bedieneraktion zu einem prüfbaren Ereignis kombinieren.
Dieser End-to-End-Workflow ist wichtig, weil ein Projekt scheitern kann, selbst wenn jedes einzelne Gerät funktioniert. Ein Koordinaten-Vorzeichenfehler kann die Kamera in die falsche Richtung zeigen. Nicht synchronisierte Uhren können Video an die falsche Spur anfügen. Eine fehlende Gerätezustandsmeldung kann dazu führen, dass der Betreiber nicht bemerkt, dass ein Sensor offline ist. Die Integration muss daher als Systemverhalten und nicht als Liste von Produktschnittstellen angegeben werden.
2. Referenzarchitektur
Eine praxisnahe Gegen-UAS-Architektur hat fünf Schichten. Die Sensorsschicht erkennt und misst Ziele. Die Schnittstellen- und Fusionsschicht passt Nachrichten an, vereinheitlicht Koordinaten und Zeit, filtert Spuren und verknüpft Beobachtungen. Die C2-Schicht stellt das Einsatzbild dar, wendet Vorschriften an, verwaltet Berechtigungen und zeichnet Entscheidungen auf. Die EO/IR- und PTU-Schicht führt visuelle Verifizierung und Verfolgung durch. Die Beweis- und Operationsschicht speichert Spuren, Alarme, Videos, Screenshots, Gerätestatus und Operator-Aktionen.
Verantwortung muss eindeutig sein. Midradar kann die Radarsensorschicht, die MR2000-C2-Funktionen, projektspezifische Schnittstellenklärungen, Geometrieüberprüfungen, Kalibrierungs- und Integrationsunterstützung bereitstellen. Wenn ein Drittanbieter-C2, PSIM oder VMS verwendet wird, bleibt der Plattforminhaber normalerweise für dessen Geschäftslogik, Cybersicherheitsrichtlinien und die Orchestrierung externer Systeme verantwortlich, sofern im Vertrag nichts anderes angegeben ist.
Für den vollständigen Systemablauf überprüfen Sie Midradar’s integrierte Anti-Drohnen-Architektur
Illustrative Referenzarchitektur; keine Aussage zur Protokollkonformität
C2 Integrations-Akzeptanzmatrix
| Kontrollpunkt |
Erforderliche Nachweise |
Akzeptanzfokus |
| Spurdaten |
Versionierte ICD, Beispielnachrichten und Feldwörterbuch |
Track-ID-Lebenszyklus, Einheiten, Nullwerte, Aktualisierungsregeln und Wiederverbindungsverhalten |
| Koordinaten |
Datum, Höhenbezug, Einheiten, Nordkonvention und gemessene Testpunkte |
Restfehler über Bereich, Azimut und Elevation |
| Zeit |
Uhrenarchitektur und Zeitstempeldefinition |
Uhrabweichung, Datenalter, Synchronisationsverlustalarm und Wiederherstellung |
| Abspiel-Schleife |
Befehl, Bestätigung, PTU-Rückmeldung und Videobeweise |
Zeit bis zum ersten Ziel-im-Rahmen, Zielabweichung und Wiedererfassung |
| Gesundheit und Fehler |
Herzschlag, Fehlercodes, Version und Regeln für den reduzierten Modus |
Erkennung, Protokollierung, sicherer Abbau und Wiederherstellungssequenz |
| Ereignisnachweis |
Allgemeine Ereignis-ID, die Tracks, Alarme, Video und Bedieneraktionen verknüpft |
Vollständigkeit, Zeitkonsistenz, Export- und Zugriffskontrolle |
3. Mindestanforderungen an die Schnittstelle
Die Schnittstellenspezifikation sollte das Verhalten von Transport und Netzwerk, Track-Nachrichtenfelder, Koordinatenreferenz, Zeitstempel, Gerätestatus, Befehlsbestätigung, Fehlerbehandlung, Protokollierung und Versionskontrolle definieren. Ein nützlicher Radar-Track benötigt normalerweise eine Quellsensor-ID, Track-ID, Mess- oder Aktualisierungszeit, Position, Geschwindigkeit, Track-Zustand und Qualitätsindikator. Projekte können außerdem Klassifikation, RCS-Schätzung, Vertrauen, Bedrohungspriorität sowie Kovarianz- oder Genauigkeitsinformationen erfordern, aber diese Felder sollten nicht angenommen werden, es sei denn, sie sind dokumentiert und getestet.
Die Zeitsynchronisation verdient besondere Aufmerksamkeit. Radar-, C2-, PTU-, Kamera- und Recorder-Uhren müssen während der Integration verglichen werden. Das Projekt sollte die Synchronisationsmethode, die akzeptable Uhrenabweichung, Alarm bei Synchronisationsverlust und das Wiederherstellungsverhalten festlegen. NTP kann für einige Installationen geeignet sein, während Systeme mit höherer Präzision oder isolierte Systeme einen anderen projektspezifischen Ansatz erfordern können.
Anforderungen an die Counter-UAS-C2-Schnittstelle: Track-Daten, Zeit-Synchronisation und EO/IR-Auslösung
4. Radar-zu-EO/IR-Zielerfassung
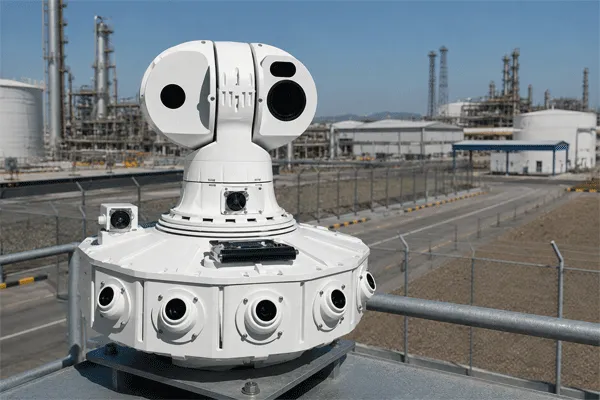
Radar-zu-EO/IR-Zielen ist eine End-to-End-Systemfunktion. Das Radar stellt zunächst eine Zielverfolgung her und aktualisiert sie. Die Integrationsschicht wandelt das Ziel in den Koordinatenrahmen um, der für die PTU erforderlich ist, und sagt die Sichtlinie voraus, wenn Netzwerk- und Verarbeitungsverzögerungen signifikant sind. Das C2 gibt dann einen absoluten Schwenk-/Neigebefehl oder einen Ziel-Koordinatenbefehl aus. Die PTU meldet Positions- und Bewegungsstatus, während die EO/IR-Nutzlast Video, Verfolgungsstatus und optionale Erkennungsergebnisse bereitstellt.
Die Erfassungsleistung hängt von der Radarpräzision und dem Aktualisierungsverhalten, der Koordinatenumwandlung, der Zeitstempelkonsistenz und der Netzwerklatenz ab, PTU absolute Positionierung, Visierkalibrierung, Brennweite, strukturelle Durchbiegung, Windlast und Zielbewegung. Aus diesem Grund sollte eine Broschürenangabe wie „automatische Verbindung“ in messbare Akzeptanzkriterien umgewandelt werden: Einrichtung der Verfolgung, Befehlsverzögerung, Zeit bis zum ersten Ziel im Bild, Ziel-im-Bild-Fehler, Verfolgungserhaltung und Wiederherstellung nach Verlust der Verfolgung.
Projekte, die sich auf Erkennung und visuelle Bestätigung konzentrieren, können Midradars überprüfen Radar-Vision-Fusionssysteme.
Für die Sensor-Rollen-Zuordnung, Beobachtungs-zuordnungs-Logik und Verifikationsgrenzen fahren Sie mit Midradar fort Leitfaden zur Sensorfusion für Counter-UAS.
5. MR2000 Bestätigte Funktionen und projektspezifische Punkte
MR2000 bietet eine einheitliche Verwaltung von Radar-, Spektrumerkennungs-, EO/IR- und autorisierten Reaktionsgeräten, mit Benutzer- und Rollenverwaltung, Echtzeitvideo, Zielortung, Alarmen, Identifikation und Verfolgung, Multi-Quellen-Fusion, Kartendarstellung, Radar-zu-EO/IR-Ausrichtung, synchronisierte Wiedergabe, elektronische Zäune und unbeaufsichtigten Betrieb. Diese Funktionen bieten eine echte Softwarebasis für Systemebenen-Diskussionen mit Integratoren.
Die genaue Unterstützung von REST, WebSocket, Binärnachrichten, SDK, ASTERIX, SAPIENT, ONVIF oder anderen Protokollen sollte jedoch erst angegeben werden, nachdem die erforderliche Version, der Nachrichtensatz, die Gerätefunktion und der Akzeptanzumfang definiert wurden. Die korrekte kommerzielle Aussage lautet, dass projektspezifische Integration im Hinblick auf Protokoll, Datenfelder, Cybersicherheit und Interoperabilität geprüft werden kann.
6. FAT/SAT-Abnahme
Die Abnahme sollte den normalen Betrieb und verschlechterte Bedingungen abdecken. Empfohlene Tests umfassen Start und Wiederverbindung, feldweise Nachrichtenvalidierung, Uhrvergleich und simulierten Synchronisationsverlust, Koordinatenprüfungen an gemessenen Referenzpunkten, vollständig automatische Radar-zu-Kamera-Erfassung, Priorisierung mehrerer Ziele, Geräte-Trennung, Ereignisexport und Wiederherstellung nach Ausfall.
Der Vertrag sollte das Testziel, die Strecke, die Systemkonfiguration, die Messmethode, das Beweisformat, die Bestehens-/Nichtbestehensgrenzen und das Nachtestverfahren definieren. Feste universelle Schwellenwerte sollten nicht aus Marketingmaterial übernommen werden. Sie sollten für das ausgewählte Radar, Netzwerk, PTU, die Nutzlast, den Standort und das Vorgehensverfahren vereinbart werden.
Nutzen Sie die Midradar-Ressourcen für Standortbewertung und Integrationsunterstützung für projektspezifische Ingenieurarbeiten.
Anforderungen an die Counter-UAS-C2-Schnittstelle: Track-Daten, Zeit-Synchronisation und EO/IR-Auslösung
Fazit und Handlungsaufforderung
Ein Counter-UAS-Projekt sollte die C2-Integration als einen kontrollierten Engineering-Bereich behandeln und nicht als eine generische Kompatibilitätsbehauptung. Die entscheidenden Fragen sind, ob die Zieldaten systemübergreifend sinnvoll bleiben, ob das EO/IR-Gerät das beabsichtigte Ziel erfassen kann, ob die Bediener das Ereignis verstehen und prüfen können und ob das Fehlverhalten definiert ist.
Für eine vorläufige Midradar-Schnittstellenprüfung geben Sie bitte die Zieltypen, die Standortkarte, die erforderliche Abdeckung, das ausgewählte Radar, das vorhandene C2- oder VMS-System, EO/IR- und PTU-Modelle, verfügbare Schnittstellendokumente, Koordinaten- und Zeitvorgaben, Cybersicherheitsbeschränkungen sowie die geplanten FAT-/SAT-Bedingungen an.
Häufig gestellte Fragen
Integriert MR2000 Radar-, RF- und EO/IR-Geräte?
MR2000 ist für die einheitliche Verwaltung und Koordination von Radar-, Spektrum-Erkennungs-, EO/IR- und zugelassenen Reaktionsgeräten konzipiert. Die genaue Integration von Drittanbietergeräten wird durch die Überprüfung der Projekt-Schnittstelle bestätigt.
Unterstützt Midradar eine C2-Plattform?
Es sollte keine universelle Kompatibilitätsbehauptung aufgestellt werden. Projektspezifische C2-, PSIM- oder VMS-Integration kann bewertet werden, nachdem das erforderliche Protokoll, die Felder, die Sicherheits- und Akzeptanzkriterien definiert sind.
Was ist die wichtigste Messgröße für die Akzeptanz von Signalen?
Es gibt keine einzelne Metrik. Projekte sollten die Kontinuität der Verfolgung, das Alter der Daten, die Befehlslatenz, die Zeit bis zum ersten Ziel-im-Bild, den Punktfehler, die Verfolgungserhaltung und die Wiederherstellung nach Verlust messen.
Welche Daten sollte ein Radar an die C2-Plattform senden?
Definieren Sie mindestens die Sensor-ID, die Spur-ID, Zeitstempel, Position, Geschwindigkeit, Spurzustand, Qualität, Aktualisierungsverhalten und Gerätestatus. Der genaue Satz von Feldern und die Codierung müssen im Projekt-ICD bestätigt werden.
Wie sollte die Kompatibilität von Drittanbieter-Geräten bestätigt werden?
Sperren Sie das Modell und die Softwareversion, überprüfen Sie das Protokoll und die Felder, schließen Sie repräsentative Geräte an, testen Sie normale und verschlechterte Bedingungen und halten Sie das Ergebnis in FAT/SAT-Nachweisen fest.

 09:04