Wu Kang | Spécialiste des systèmes radar | Publié en septembre 2026
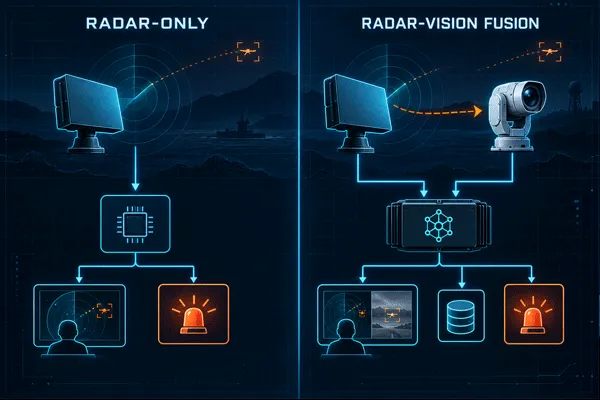
Les radars de sécurité périmétrique reposent sur deux architectures de base : les systèmes radar seuls, qui fournissent une piste pour déclencher une réponse distincte, et les systèmes de fusion radar-vision, qui orientent automatiquement une caméra pour confirmer la détection du radar. Le bon choix dépend de la longueur du périmètre, de la valeur du site et de la part du travail de confirmation qui doit être effectuée sans opérateur.
Systèmes radar de sécurité périmétrique : choisir la solution adaptée
Deux façons de mettre en place une couche radar périmétrique
Dans un déploiement radar seul, une tête radar — généralement une unité Midradar’ de surveillance terrestre ou à basse altitude — est installée sur un mât ou une tour et transmet ses données de piste à un VMS ou à un PSIM existant. Aucun équipement ne s’oriente physiquement et automatiquement vers la cible. La confirmation repose soit sur une personne qui consulte une caméra proche, soit sur un ensemble de règles qui détermine si une piste justifie l’envoi d’une équipe.
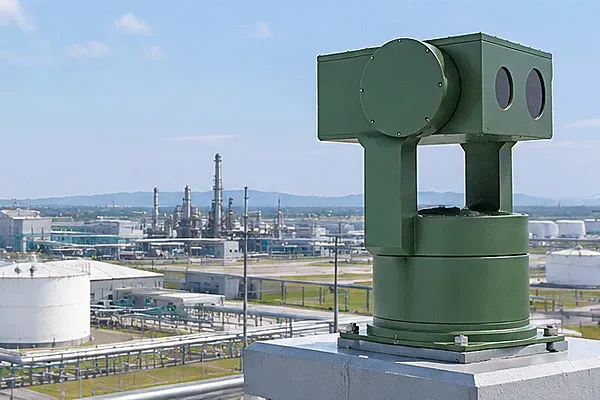
UN radar-vision de fusion effectue une plus grande partie de ce travail directement au niveau matériel. Le radar, une caméra à lumière visible ou thermique et une tourelle motorisée d’orientation sont installés sur la même plateforme, et le système pointe automatiquement la caméra vers toute cible que le radar vient de détecter. La documentation Midradar’ relative à cette catégorie — appelée série RDS, ou systèmes de fusion radar-vision, dans la documentation produit de l’entreprise’ — la décrit comme une solution associant détection radar, vérification par caméra multispectrale et suivi automatisé, conçue pour la sécurité périmétrique, les infrastructures critiques et la surveillance des frontières ou des côtes.
Aucune de ces approches n’est universellement adaptée. Elles répondent à différentes dimensions d’un même problème : l’une détecte et laisse la confirmation à un autre moyen, tandis que l’autre détecte et confirme au sein d’un même équipement.
Radar seul et fusion radar-vision : comparaison
| Critère |
Système radar seul |
Système de fusion radar-vision |
| Données fournies |
Données de piste — relèvement, distance, vitesse — transmises à un VMS/PSIM |
Données de piste accompagnées d’une image visuelle ou thermique de la même cible, confirmée automatiquement |
| Méthode de confirmation de la cible |
Envoi manuel d’une équipe ou consultation par un opérateur d’un système de caméras distinct |
Pointage automatique sur détection : la plateforme oriente la charge utile électro-optique selon le relèvement fourni par le radar, sans intervention de l’opérateur |
| Portée effective de confirmation |
Sans objet — aucune caméra embarquée |
Limitée par la portée de reconnaissance propre à la caméra’, généralement inférieure à la portée de détection du radar’ |
| Configuration de périmètre la mieux adaptée |
Périmètres longs et peu denses, lorsque le coût du matériel par kilomètre est le facteur décisif |
Tronçons plus courts ou quelques nœuds protégeant des éléments de grande valeur, lorsque la rapidité de la confirmation automatique importe davantage que la couverture brute par dollar investi |
| Matériel par nœud |
Tête radar uniquement |
Tête radar, caméra EO/thermique, tourelle motorisée et logiciel de plateforme |
| Gestion des fausses alarmes |
Nécessite un ensemble de règles distinct ou l’intervention d’une personne pour écarter les échos parasites et les animaux sauvages |
L’étape de confirmation par caméra filtre une partie des fausses pistes avant qu’elles ne parviennent à un opérateur |
| Modèles Midradar représentatifs |
Têtes radar des séries MR-RDG et MR-RDA |
Système de détection radar-EO MR-RD02SE-DMS15-AU ; MR-AUS70-RD05-VC4075-TC61023 et MR-AUS20-RD03-VC4050-TC6410 |
Le goulot d’étranglement de la confirmation dont personne ne parle
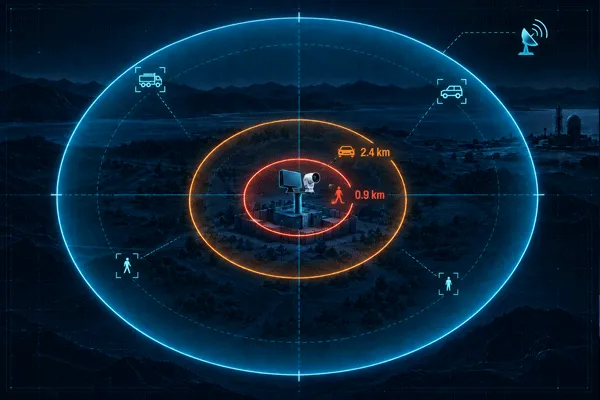
L’idée selon laquelle la fusion est toujours supérieure au radar seul ne tient plus dès lors que l’on prend en compte la portée propre de la caméra’. Prenons la MR-HTVC6511-2132, l’une des caméras d’imagerie multispectrale de Midradar’ utilisées dans les nœuds de fusion : elle’ permet de détecter un être humain jusqu’à 3.4 km, mais la portée de reconnaissance humaine — à partir de laquelle un opérateur peut effectivement confirmer ce qui’ se déplace, et non simplement constater un mouvement — tombe à 900 m. Un radar du même système peut suivre une personne à 5 km. La caméra ne’ peut confirmer cette cible que lorsqu’elle’ se trouve à environ un cinquième de la portée maximale de détection du radar’.
Cet écart pose la véritable question de conception d’un déploiement en fusion : combien de nœuds équipés de caméras faut-il pour maintenir une portée de confirmation relativement proche de la portée de détection sur l’ensemble du périmètre ? Sur un court tronçon protégeant des éléments de grande valeur, un ou deux nœuds peuvent suffire. Sur une longue frontière, combler cet écart avec les seules caméras oblige à multiplier les nœuds plus rapidement que ne s’étend la couverture radar. C’est précisément pourquoi les longs périmètres à faible densité restent souvent couverts uniquement par radar, la fusion étant réservée à certains points plutôt qu’à toute la ligne.
À l’intérieur d’un nœud de fusion radar-vision : MR-RD02SE-DMS15-AU
Le MR-RD02SE-DMS15-AU est le système de détection radar-EO représentatif de Midradar’ et l’exemple publié le plus explicite de ce que contient réellement un nœud de fusion. Il intègre la détection radar, l’imagerie en lumière visible, l’imagerie thermique infrarouge, la reconnaissance des cibles par IA et le suivi par tourelle motorisée. La plateforme RGS2000 pilote l’ensemble pour assurer de manière coordonnée la recherche, le suivi, l’identification, la gestion des alarmes et la surveillance simultanée de plusieurs cibles sans intervention humaine.
Les deux autres modèles nommés de cette gamme — MR-AUS70-RD05-VC4075-TC61023 et MR-AUS20-RD03-VC4050-TC6410 — sont décrits de la même manière sur le plan fonctionnel (recherche de cibles sur 360-degree, suivi, identification et surveillance via la plateforme), mais la page de catégorie de Midradar’ ne’ publie aucune distance propre à chacun de ces modèles. Toute personne élaborant les spécifications d’un projet autour de ces deux références doit demander directement la fiche technique à jour, plutôt que de supposer que leurs performances correspondent à celles publiées pour le MR-RD02SE-DMS15-AU’.
Dans quels cas chaque architecture présente-t-elle un avantage ?
- Longs tronçons de frontière ou de littoral dont le budget dépend du coût par kilomètre.Un réseau exclusivement radar couvre une plus grande superficie par dollar investi, des nœuds de fusion étant ajoutés uniquement aux points les plus prioritaires du tracé.
- Sites d’infrastructures critiques comportant un petit nombre d’actifs de grande valeur— postes électriques, réservoirs de stockage, points d’accès individuels — où le coût d’une intervention injustifiée déclenchée sans confirmation dépasse celui de la caméra et de la tourelle supplémentaires à chaque nœud.
- Sites qui utilisent déjà un VMS ou un PSIM et auxquels il suffit d’ajouter une couche de détection.Les données issues du radar seul sont transmises via des protocoles standard, sans avoir à financer une seconde plateforme fonctionnant en parallèle de celle déjà en place.
- Projets pour lesquels la véritable contrainte est l’effectif des opérateurs, et non le budget.L’orientation automatique sur désignation évite de devoir diriger manuellement une caméra distincte vers chaque alarme, ce qui devient d’autant plus important lorsqu’un site compte davantage de nœuds radar que de personnes chargées de les surveiller.
Faire communiquer les deux systèmes avec le reste de l’installation
Les deux architectures doivent pouvoir se connecter aux systèmes déjà en service sur le site ; cela’ relève essentiellement des protocoles plutôt que des performances radar. Les plateformes de Midradar’ prennent en charge GB/T 28181, ONVIF et RTSP pour la connexion aux systèmes tiers de gestion vidéo ou de commandement et de contrôle, ainsi que des API RESTful et des SDK pour une intégration plus poussée. Un déploiement exclusivement radar en a généralement besoin pour transmettre les pistes à un VMS existant ; un nœud de fusion en a besoin pour envoyer les vidéos de confirmation et les événements d’alarme à un centre de commande autre que’ la plateforme RGS2000 fournie. Dans les deux cas, il est utile de vérifier la compatibilité de cette liste avec le système existant du site’ dès la phase d’appel d’offres, et non après la commande du matériel.
Systèmes radar de sécurité périmétrique : choisir la solution adaptée
Les difficultés rencontrées par les intégrateurs lors de l’installation
Les systèmes de fusion comportent une étape d’étalonnage que les systèmes exclusivement radar ne’ nécessitent pas. La position zéro de la tourelle de la caméra’ doit être alignée mécaniquement sur l’axe de visée du radar’, faute de quoi l’orientation automatique sur désignation pointe à proximité de la cible plutôt que sur celle-ci. Ce problème apparaît davantage aux limites du champ de vision du radar’ qu’en son centre ; il’ est facile à sous-estimer lors de l’élaboration d’une offre et coûteux à corriger après le montage.
Le coût est l’autre variable qui’ paraît simple en principe, mais reste difficile à cerner en pratique : Midradar ne’ publie de prix pour aucune des deux architectures. Les comparaisons de coût par nœud doivent donc s’appuyer sur un devis de projet plutôt que sur un tarif publié. La différence matérielle, elle, reste constante : un nœud de fusion ajoute au radar une caméra, une tourelle et une licence de plateforme, contrairement à un nœud exclusivement radar’.
FAQ
La fusion radar-vision est-elle toujours préférable à une installation exclusivement radar ?
Pas pour tous les périmètres. La fusion apporte une confirmation automatique, mais la portée de confirmation est limitée par la caméra, et non par le radar. Les très longs périmètres peuvent donc dépasser la couverture assurée par un nombre raisonnable de nœuds de fusion.
Quel est le surcoût d’un système de fusion par rapport à un système exclusivement radar ?
Midradar ne publie de prix pour aucune des deux architectures. La différence comprend une caméra, une tourelle et une licence de plateforme par nœud ; une comparaison réelle des coûts nécessite un devis de projet.
Peut-on ajouter ultérieurement des caméras à une installation exclusivement radar existante ?
Le radar et la caméra sont en principe des composants distincts, mais leur association a posteriori impose de réaliser le même étalonnage de l’alignement des axes de visée du radar et de la caméra que celui effectué dès l’installation d’un nœud de fusion conçu à cet effet.
Quels protocoles ces systèmes utilisent-ils pour se connecter à un VMS ou à un centre de commande existant ?
GB/T 28181, ONVIF et RTSP pour l’intégration vidéo et commande, ainsi que des API RESTful et des SDK pour une intégration personnalisée plus poussée.
Les MR-AUS70-RD05-VC4075-TC61023 et MR-AUS20-RD03-VC4050-TC6410 ont-ils la même portée de détection que le MR-RD02SE-DMS15-AU ?
Cela n’est ni confirmé ni infirmé : la page de catégorie de Midradar ne publie pas les distances propres à ces deux modèles. Pour établir les spécifications d’un projet reposant sur ces appareils, il faut donc demander directement leur fiche technique.

 13:37