Résumé exécutif
Ceci est un guide des exigences d'interface, pas un guide de sélection de capteurs. Il définit ce que les composants radar, C2 et EO/IR doivent échanger et comment la boucle de commande doit être testée. Une plateforme de commandement et de contrôle anti-UAS reçoit les pistes des cibles, gère les identifiants et les priorités, attribue les dispositifs EO/IR, enregistre les preuves et prend en charge les flux de travail de réponse autorisés. Avant l'attribution du contrat, le projet doit verrouiller le modèle de données des pistes, la référence de coordonnée, la méthode de date/heure et de synchronisation, les commandes de contrôle des dispositifs, la frontière de cybersécurité, et le comportement dégradé et preuves de graisse/solide.
La plateforme MR2000 de Midradar est conçue pour coordonner les radars, la détection de spectre, les dispositifs EO/IR et les dispositifs de réponse autorisés dans un environnement opérationnel unifié. Les fonctions confirmées incluent la gestion centralisée des dispositifs et des utilisateurs, l'affichage des pistes sur carte, la fusion de pistes multi-sources, l'orientation radar vers EO/IR, la surveillance et la lecture vidéo, la gestion des zones d'alarme, le fonctionnement non assisté et l'enregistrement des événements. Le support exact des API, SDK, protocoles tiers et cybersécurité reste soumis au produit sélectionné, à la version du logiciel et à l'examen de l'interface du projet.
Questions clés auxquelles ce guide répond
- Comment un radar s'intègre-t-il avec un Plateforme C2 anti-UAS?
- Quels champs de piste, coordonnées et horodatages le radar doit-il fournir ?
- Comment les règles de coordination, de temps, de contrôle des dispositifs et de transfert devraient-elles être définies ?
- Que faut-il tester dans le couplage radar-vers-EO/IR et l'intégration de dispositifs tiers ?
- Quelles preuves FAT/SAT sont requises avant l'acceptation opérationnelle ?
Applicabilité, hypothèses et limites
Ce guide s'applique aux projets qui connectent un ou plusieurs capteurs radar, RF et EO/IR au Midradar MR2000 ou à un C2, PSIM ou VMS tiers. Il s'agit d'un cadre de exigences et d'acceptation, et non d'une spécification d'interface universelle. Les protocoles de transport réels, les champs de message, les coordonnées, la synchronisation, l'authentification et les contrôles de cybersécurité doivent être définis pour le modèle et la version logicielle sélectionnés. Le guide suppose que l'acheteur peut fournir la topologie du système existant, les documents d'interface, la géométrie du site et un flux de travail opérationnel convenu. Il n'établit pas la compatibilité avec une plateforme tierce nommée avant que la mise en œuvre et les tests d'interopérabilité ne soient terminés.
1. Ce que l'intégration C2 doit accomplir
L'intégration C2 n'est pas complète lorsqu'une icône radar apparaît sur une carte. Le système doit préserver la signification, le timing et la qualité des données des capteurs depuis la détection jusqu'à la décision de l'opérateur. Au minimum, il doit créer une identité de piste stable, convertir les positions dans un référentiel commun, tenir compte de l'ancienneté des données, sélectionner un dispositif EO/IR approprié, émettre une commande de guidage, recevoir les retours de position et de suivi, et combiner la piste résultante, la vidéo et l'action de l'opérateur en un seul événement vérifiable.
Ce flux de travail de bout en bout est important car un projet peut échouer même lorsque chaque dispositif individuel fonctionne. Une erreur de signe de coordonnées peut orienter la caméra dans la mauvaise direction. Des horloges non synchronisées peuvent associer la vidéo à la mauvaise piste. L'absence d'un message sur l'état du dispositif peut laisser l'opérateur dans l'ignorance du fait qu'un capteur est hors ligne. L'intégration doit donc être spécifiée comme un comportement du système, et non comme une liste d'interfaces de produit.
2. Architecture de référence
Une architecture pratique de contre-UAS comporte cinq couches. La couche capteur détecte et mesure les cibles. La couche interface et fusion adapte les messages, unifie les coordonnées et le temps, filtre les pistes et associe les observations. La couche C2 présente la situation opérationnelle, applique les règles, gère les autorisations et enregistre les décisions. La couche EO/IR et PTU effectue la vérification visuelle et le suivi. La couche preuves et opérations stocke les pistes, les alarmes, les vidéos, les captures d'écran, l'état des appareils et les actions de l'opérateur.
La responsabilité doit être explicite. Midradar peut fournir la couche de capteurs radar, les fonctions MR2000 C2, la clarification des interfaces spécifiques au projet, la révision de la géométrie, le support à la calibration et à l'intégration. Lorsqu'un C2, PSIM ou VMS tiers est utilisé, le propriétaire de la plateforme reste normalement responsable de sa logique métier, de sa politique de cybersécurité et de l'orchestration des systèmes externes, sauf disposition contraire dans le contrat.
Pour le flux de travail complet du système, consultez Midradar. architecture intégrée de lutte contre les UAV
Architecture de référence illustrative ; ce n'est pas une déclaration de conformité au protocole
Matrice d'acceptation de l'intégration C2
| Point de contrôle |
Preuve requise |
Concentration sur l'acceptation |
| Données de piste |
CIM versionnée, messages d'exemple et dictionnaire de champs |
Cycle de vie des identifiants de suivi, unités, valeurs nulles, règles de mise à jour et comportement de reconnexion |
| Coordonnées |
Datum, référence d'altitude, unités, convention nord et points de test mesurés |
Erreur résiduelle à travers la gamme, l'azimut et l'élévation |
| Temps |
Architecture de l'horloge et définition du horodatage |
Décalage d'horloge, âge des données, alarme de perte de synchronisation et récupération |
| Boucle de repérage |
Commande, reconnaissance, retour PTU et preuves vidéo |
Temps jusqu'à la première cible dans le cadre, erreur de pointage et reacquisition |
| Santé et défauts |
Battement de cœur, codes d'erreur, version et règles du mode dégradé |
Détection, journalisation, dégradation sécurisée et séquence de récupération |
| Preuve de l'événement |
ID d'événement commun reliant les pistes, les alarmes, la vidéo et les actions de l'opérateur |
Exhaustivité, cohérence dans le temps, exportation et contrôle d'accès |
3. Exigences minimales de l'interface
La spécification de l'interface devrait définir le comportement du transport et du réseau, les champs de suivi des messages, la référence de coordination, les horodatages, l'état de l'appareil, l'accusé de réception des commandes, la gestion des erreurs, la journalisation et le contrôle de version. Une piste radar utile nécessite normalement un identifiant de capteur source, un identifiant de piste, l'heure de mesure ou de mise à jour, la position, la vitesse, l'état de la piste et un indicateur de qualité. Les projets peuvent également nécessiter une classification, une estimation du RCS, la confiance, la priorité de la menace et des informations sur la covariance ou la précision, mais ces champs ne doivent pas être supposés sauf s'ils sont documentés et testés.
La synchronisation temporelle mérite une attention particulière. Les horloges des radars, C2, PTU, caméras et enregistreurs doivent être comparées lors de l'intégration. Le projet doit définir la méthode de synchronisation, le décalage d'horloge acceptable, l'alarme de perte de synchronisation et le comportement de récupération. NTP peut être approprié pour certaines installations, tandis que des systèmes de plus haute précision ou isolés peuvent nécessiter une approche différente spécifique au projet.
Exigences de l'interface C2 pour la lutte contre les UAS : données de suivi, synchronisation temporelle et guidage EO/IR
4. Guidage Radar vers EO/IR
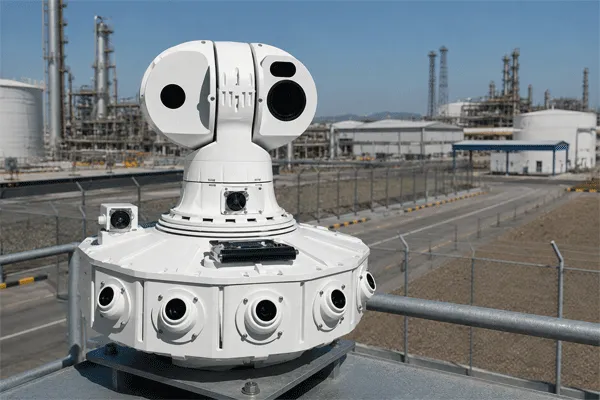
Le guidage radar vers EO/IR est une fonction système de bout en bout. Le radar établit d'abord et met à jour une piste de cible. La couche d'intégration convertit la cible dans le référentiel de coordonnées requis par le PTU et prédit la ligne de visée lorsque les retards réseau et de traitement sont significatifs. Le C2 émet ensuite une commande absolue de panoramique/inclinaison ou une commande de coordonnées de cible. Le PTU rapporte la position et l'état de mouvement, tandis que la charge utile EO/IR fournit la vidéo, l'état du suivi et, éventuellement, les résultats de reconnaissance.
La performance d'acquisition dépend de la précision du radar et du comportement de mise à jour, de la conversion des coordonnées, de la cohérence des horodatages, de la latence du réseau, positionnement absolu PTU, calibrage de l'alignement, longueur focale, déformation structurelle, charge de vent et mouvement de la cible. Pour cette raison, une affirmation dans une brochure telle que « liaison automatique » devrait être convertie en points d'acceptation mesurables : temps d'établissement de la piste, latence de commande, temps jusqu'à la première cible dans le cadre, erreur de la cible dans le cadre, maintien du suivi et récupération après perte de suivi.
Les projets axés sur la détection et la confirmation visuelle peuvent examiner Midradar. systèmes de fusion radar-vision.
Pour l'allocation des rôles des capteurs, la logique d'association des observations et les limites de vérification, continuez avec Midradar. Guide de fusion des capteurs anti-UAS.
5. Fonctions confirmées MR2000 et éléments spécifiques au projet
MR2000 fournit une gestion unifiée des radars, de la détection de spectre, des dispositifs EO/IR et de réponse autorisée, avec gestion des utilisateurs et des rôles, vidéo en temps réel, localisation des cibles, alarmes, identification et suivi, fusion multi-source, affichage cartographique, guidage radar vers EO/IR, lecture synchronisée, clôtures électroniques et fonctionnement sans surveillance. Ces fonctions constituent une véritable base logicielle pour des discussions au niveau du système avec les intégrateurs.
Cependant, le support exact de REST, WebSocket, messages binaires, SDK, ASTERIX, SAPIENT, ONVIF ou d'autres protocoles ne devrait être indiqué qu'après que la version requise, l'ensemble des messages, le rôle de l'appareil et le périmètre d'acceptation aient été définis. La déclaration commerciale correcte est que l'intégration spécifique au projet peut être évaluée sous réserve d'un examen du protocole, des champs de données, de la cybersécurité et de l'interopérabilité.
6. Acceptation FAT/SAT
L'acceptation doit couvrir le fonctionnement normal et les conditions dégradées. Les tests recommandés incluent le démarrage et la reconnexion, la validation des messages champ par champ, la comparaison des horloges et la perte de synchronisation simulée, les contrôles de coordonnées aux points de référence mesurés, l'acquisition radar-vers-caméra entièrement automatique, la priorisation de plusieurs cibles, la déconnexion des appareils, l'exportation des événements et la récupération après une défaillance.
Le contrat devrait définir la cible du test, l'itinéraire, la configuration du système, la méthode de mesure, le format des preuves, les seuils de réussite/échec et la procédure de retest. Les seuils universels fixes ne doivent pas être copiés à partir du matériel marketing. Ils doivent être convenus pour le radar, le réseau, le PTU, la charge utile, le site et la procédure d'exploitation sélectionnés.
Utilisez les ressources Midradar de évaluation du site et support à l'intégration pour l'ingénierie spécifique au projet.
Exigences de l'interface C2 pour la lutte contre les UAS : données de suivi, synchronisation temporelle et guidage EO/IR
Conclusion et appel à l'action
Un projet de contre-UAS devrait considérer l'intégration C2 comme un périmètre d'ingénierie contrôlé plutôt qu'une simple revendication de compatibilité générique. Les questions décisives sont de savoir si les données cibles restent significatives à travers les systèmes, si le dispositif EO/IR peut acquérir la cible prévue, si les opérateurs peuvent comprendre et contrôler l'événement, et si le comportement en cas d'échec est défini.
Pour un examen préliminaire de l'interface Midradar, fournissez les types de cibles, le plan du site, la couverture requise, le radar sélectionné, le C2 ou VMS existant, les modèles EO/IR et PTU, les documents d'interface disponibles, les exigences de coordination et de temps, les contraintes de cybersécurité et les conditions prévues pour FAT/SAT.
FAQ
Est-ce que le MR2000 intègre des dispositifs radar, RF et EO/IR ?
Le MR2000 est conçu pour la gestion unifiée et la coordination des radars, de la détection de spectre, des dispositifs EO/IR et des dispositifs de réponse autorisés. L'intégration exacte des dispositifs tiers est confirmée par l'examen de l'interface du projet.
Midradar prend-il en charge une plateforme C2 ?
Aucune affirmation de compatibilité universelle ne doit être faite. L'intégration C2, PSIM ou VMS spécifique au projet peut être évaluée après que le protocole, les champs, la sécurité et les critères d'acceptation requis aient été définis.
Quel est le métrique d'acceptation de signalisation le plus important ?
Il n'existe pas de métrique unique. Les projets devraient mesurer la continuité du suivi, l'âge des données, la latence des commandes, le temps jusqu'à la première cible dans le cadre, l'erreur de pointage, la rétention du suivi et la récupération après une perte.
Quelles données un radar devrait-il envoyer à la plateforme C2 ?
Au minimum, définissez l'identifiant du capteur, l'identifiant de la piste, les horodatages, la position, la vitesse, l'état de la piste, la qualité, le comportement de mise à jour et l'état de l'appareil. L'ensemble exact des champs et le codage doivent être confirmés dans le CDI du projet.
Comment la compatibilité des périphériques tiers doit-elle être confirmée ?
Verrouillez le modèle et la version du logiciel, examinez le protocole et les champs, connectez l'équipement représentatif, testez les conditions normales et dégradées, et enregistrez le résultat dans les preuves FAT/SAT.

 09:04