Wu Kang | Especialista en sistemas de radar | Publicado en septiembre de 2026
Los radares de seguridad perimetral presentan dos arquitecturas básicas: sistemas que solo utilizan radar y generan datos de seguimiento para una respuesta independiente, y sistemas de fusión de radar y visión que orientan automáticamente una cámara para confirmar lo que ha detectado el radar. La elección adecuada depende de la longitud del perímetro, el valor del emplazamiento y la proporción de las tareas de confirmación que deban realizarse sin un operador.
Sistemas de radar para seguridad perimetral: cómo elegir la opción adecuada
Dos formas de crear una capa de radar perimetral
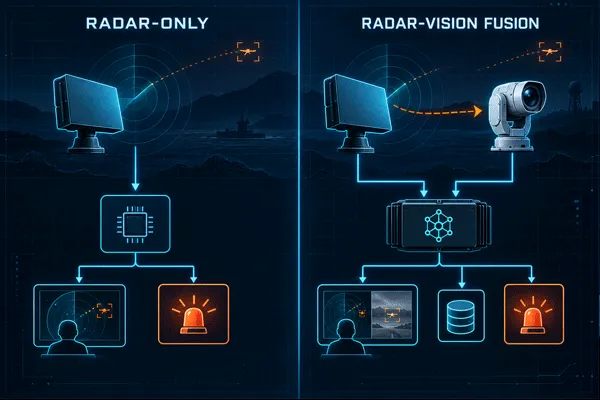
Una instalación basada únicamente en radar sitúa un cabezal de radar —normalmente una de las unidades de vigilancia terrestre o de baja altitud de Midradar’— en un mástil o torre y envía sus datos de seguimiento a un VMS o PSIM existente. Ningún elemento se orienta físicamente hacia el objetivo de forma automática. La confirmación se realiza mediante una persona que comprueba una cámara cercana o un conjunto de reglas que determina si un seguimiento justifica el envío de personal.
A radar y visión de fusión realiza una mayor parte de ese trabajo en el propio equipo. El radar, una cámara de luz visible o térmica y un mecanismo servoaccionado de giro e inclinación se encuentran en la misma plataforma, y el sistema apunta automáticamente la cámara hacia lo que acaba de detectar el radar. La documentación de Midradar’ para esta categoría —que la documentación de producto de la empresa’ denomina serie RDS o sistemas de fusión de radar y visión— la describe como una combinación de detección por radar, verificación mediante cámaras multiespectrales y seguimiento automatizado, diseñada para la seguridad perimetral, las infraestructuras críticas y la vigilancia de fronteras o costas.
Ninguno de los dos enfoques es siempre el adecuado. Resuelven distintas partes del mismo problema: uno detecta y deja la confirmación a otro medio; el otro detecta y confirma en un mismo equipo.
Solo radar frente a fusión de radar y visión: comparativa
| Aspecto |
Sistema solo con radar |
Sistema de fusión radar-visión |
| Información principal generada |
Datos de seguimiento —demora, distancia y velocidad— enviados a un VMS/PSIM |
Datos de seguimiento y una imagen visual o térmica del mismo objetivo, confirmada automáticamente |
| Método de confirmación del objetivo |
Envío manual de personal o comprobación por un operador mediante un sistema de cámaras independiente |
Orientación automática según la indicación del radar: la plataforma dirige la carga útil EO hacia la demora indicada por el radar sin intervención del operador |
| Alcance efectivo de confirmación |
No aplicable: sin cámara integrada |
Limitado por el alcance de reconocimiento de la cámara’, que suele ser inferior al alcance de detección del radar’ |
| Tipo de perímetro más adecuado |
Perímetros extensos de baja densidad en los que el coste de los equipos por kilómetro es el factor decisivo |
Tramos más cortos o un pequeño número de nodos de alto valor donde la confirmación rápida y automática importa más que la cobertura bruta por dólar invertido |
| Equipos por nodo |
Solo cabezal de radar |
Cabezal de radar, cámara EO/térmica, mecanismo servoaccionado de giro e inclinación y software de la plataforma |
| Gestión de falsas alarmas |
Requiere un conjunto de reglas independiente o una persona para descartar ecos parásitos y fauna |
La fase de confirmación mediante cámara filtra una parte de los falsos seguimientos antes de que los vea un operador |
| Modelos representativos de Midradar |
Cabezales de radar de las series MR-RDG y MR-RDA |
Sistema de detección radar-EO MR-RD02SE-DMS15-AU; MR-AUS70-RD05-VC4075-TC61023 y MR-AUS20-RD03-VC4050-TC6410 |
El cuello de botella de la confirmación del que nadie habla
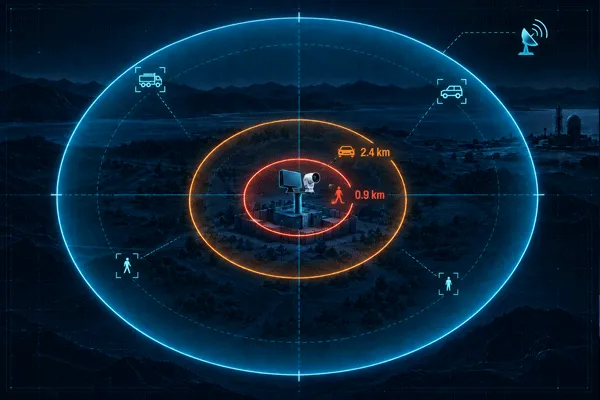
La idea de que la fusión siempre supera a una solución basada únicamente en radar deja de sostenerse cuando se tiene en cuenta el alcance propio de la cámara’. Tomemos como ejemplo la MR-HTVC6511-2132, una de las cámaras de imagen multiespectral de Midradar’ utilizadas en nodos de fusión: tiene un alcance nominal de detección de personas de hasta 3.4 km’, pero el reconocimiento de personas —el punto en el que un operador puede confirmar qué se mueve, y no solo que algo se mueve’— se reduce a 900 m. Un radar del mismo sistema podría estar siguiendo a una persona a 5 km. La cámara no puede confirmar ese objetivo’ hasta que se encuentra aproximadamente a una quinta parte’ del límite de detección del propio radar’.
Esa diferencia plantea la verdadera cuestión de diseño en un despliegue de fusión: ¿cuántos nodos de cámara se necesitan para mantener el alcance de confirmación razonablemente próximo al alcance de detección en todo el perímetro? En un tramo corto de alto valor, uno o dos nodos podrían bastar. En un tramo fronterizo largo, reducir esa diferencia solo con cámaras exige añadir nodos a un ritmo mayor que el crecimiento de la cobertura del radar. Precisamente por eso, en los perímetros largos y de baja densidad suele utilizarse solo radar, y la fusión se reserva para puntos concretos en lugar de aplicarse a toda la línea.
Así es un nodo de fusión de radar y visión: MR-RD02SE-DMS15-AU
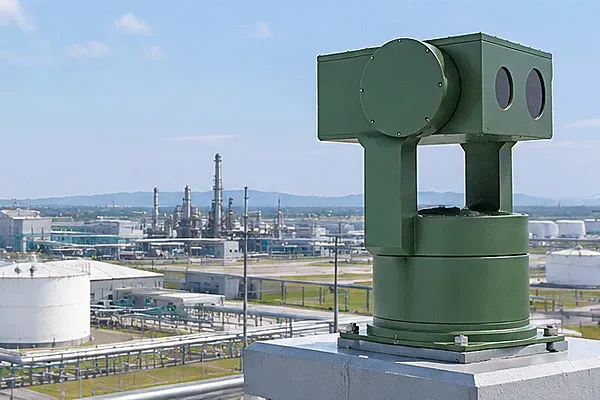
El MR-RD02SE-DMS15-AU es el sistema de detección radar-EO representativo de Midradar’ y el ejemplo publicado más claro de lo que contiene realmente un nodo de fusión. Integra detección por radar, imágenes de luz visible, imágenes térmicas infrarrojas, reconocimiento de objetivos mediante IA y seguimiento con servomecanismo de giro e inclinación, todo ello gestionado a través de la plataforma RGS2000 para la búsqueda, el seguimiento, la identificación y la gestión de alarmas de forma coordinada, así como la vigilancia desatendida de múltiples objetivos.
Los otros dos modelos mencionados de esta línea de productos —MR-AUS70-RD05-VC4075-TC61023 y MR-AUS20-RD03-VC4050-TC6410— se describen del mismo modo en términos funcionales (búsqueda de objetivos en 360 grados, seguimiento, identificación y monitorización mediante la plataforma), pero la página de la categoría de Midradar’ no publica’ datos de alcance específicos para ninguno de los dos modelos. Quien elabore las especificaciones de un proyecto basado en esos dos modelos debe solicitar directamente la ficha técnica actualizada, en lugar de dar por hecho que sus capacidades coinciden con las publicadas para el MR-RD02SE-DMS15-AU’.
Cuándo resulta más ventajosa cada arquitectura
- Tramos largos de frontera o costa en los que el coste por kilómetro determina el presupuesto.Una red basada únicamente en radar cubre más terreno por cada dólar invertido, con nodos de fusión añadidos solo en los puntos de mayor prioridad a lo largo del trazado.
- Instalaciones de infraestructuras críticas con un número reducido de activos de alto valor—subestaciones, depósitos de almacenamiento, puntos de acceso individuales— donde el coste de movilizar recursos ante una falsa alarma no confirmada supera el coste de la cámara adicional y el mecanismo de giro e inclinación de cada nodo.
- Instalaciones que ya utilizan un VMS o PSIM y solo necesitan añadir una capa de detección.Los datos de una solución basada únicamente en radar se incorporan mediante protocolos estándar, sin pagar por una segunda plataforma que funcione junto a la existente.
- Proyectos en los que la verdadera limitación es el número de operadores, no el presupuesto.El apuntamiento automático de la cámara hacia el objetivo detectado elimina la necesidad de que alguien oriente manualmente una cámara independiente hacia cada alarma, algo que cobra mayor importancia cuando una instalación tiene más nodos de radar que personas supervisándolos.
Cómo conectar ambos sistemas con el resto de la infraestructura
Ambas arquitecturas deben conectarse a los sistemas que ya utiliza la instalación, y esto’ es principalmente una cuestión de protocolos, más que de prestaciones del radar. Las plataformas de Midradar’ admiten GB/T 28181, ONVIF y RTSP para conectarse a sistemas de gestión de vídeo o de mando y control de terceros, además de API RESTful y SDK para una integración más profunda. Un despliegue basado únicamente en radar suele necesitar esta conectividad para enviar trayectorias a un VMS existente; un nodo de fusión la necesita para enviar vídeo confirmado y eventos de alarma a un centro de control distinto’ de la plataforma RGS2000 incluida. En ambos casos, conviene cotejar esta lista con el sistema existente de la instalación’ durante la fase de solicitud de propuestas, no después de haber encargado los equipos.
Sistemas de radar para seguridad perimetral: cómo elegir la opción adecuada
Qué encuentran los integradores durante la instalación
Los sistemas de fusión requieren una fase de calibración que no necesitan’ los sistemas basados únicamente en radar. La posición cero del mecanismo de giro e inclinación de la cámara’ debe alinearse mecánicamente con el eje de referencia del radar’; de lo contrario, el apuntamiento automático sitúa la cámara cerca del objetivo, pero no directamente sobre él. Es un problema que se manifiesta más en los bordes del campo de visión del radar’ que en su centro, y que’ resulta fácil subestimar durante la elaboración de una propuesta y costoso corregir después del montaje.
El coste es la otra variable que’ resulta sencilla en principio, pero difícil de concretar en la práctica: Midradar no publica’ precios para ninguna de las dos arquitecturas, por lo que las comparaciones de coste por nodo deben basarse en un presupuesto del proyecto, no en una lista de precios publicada. Lo que sí es constante es la diferencia de equipamiento: un nodo de fusión añade al propio radar una cámara, una unidad de giro e inclinación y la licencia de la plataforma, mientras que un nodo basado únicamente en radar no los incorpora’.
Preguntas frecuentes
¿Es siempre mejor la fusión de radar y visión que una configuración basada únicamente en radar?
No para todos los perímetros. La fusión añade confirmación automática, pero su alcance está limitado por la cámara, no por el radar, por lo que los perímetros muy extensos pueden superar lo que puede cubrir un número razonable de nodos de fusión.
¿Cuánto más cuesta un sistema de fusión que uno basado únicamente en radar?
Midradar no publica precios para ninguna de las dos arquitecturas. La diferencia de equipamiento consiste en una cámara, una unidad de giro e inclinación y la licencia de la plataforma por nodo; para comparar los costes reales se necesita un presupuesto del proyecto.
¿Se pueden añadir cámaras más adelante a un despliegue existente basado únicamente en radar?
En principio, el radar y la cámara son componentes independientes, pero añadir las cámaras posteriormente implica resolver la misma calibración de alineación entre los ejes de referencia del radar y la cámara que se realiza desde la instalación en un nodo de fusión diseñado a tal efecto.
¿Qué protocolos utilizan estos sistemas para conectarse a un VMS o centro de control existente?
GB/T 28181, ONVIF y RTSP para la integración de vídeo y mando, además de API RESTful y SDK disponibles para una integración personalizada más profunda.
¿Tienen los modelos MR-AUS70-RD05-VC4075-TC61023 y MR-AUS20-RD03-VC4050-TC6410 el mismo alcance de detección que el MR-RD02SE-DMS15-AU?
No está confirmado en ningún sentido: la página de la categoría de Midradar no publica datos de alcance específicos para esos dos modelos, por lo que, para elaborar las especificaciones de un proyecto basado en ellos, es necesario solicitar directamente la ficha técnica.

 13:37