Resumen ejecutivo
Esto es una guía de requisitos de interfaz, no una guía de selección de sensores. Define qué componentes de radar, C2 y EO/IR deben intercambiarse y cómo debe probarse el bucle de comando. Una plataforma de mando y control contra UAS recibe rastreos de objetivos, gestiona identificadores y prioridades, asigna dispositivos EO/IR, registra pruebas y soporta flujos de trabajo de respuesta autorizados. Antes de la adjudicación del contrato, el proyecto debe bloquear el modelo de datos de seguimiento, la referencia de coordenadas, la marca de tiempo y método de sincronización, los comandos de control del dispositivo, el límite de ciberseguridad, el comportamiento degradado y Evidencia FAT/SAT.
La plataforma MR2000 de Midradar está diseñada para coordinar radares, detección de espectro, EO/IR y dispositivos de respuesta autorizados en un entorno operativo unificado. Las funciones confirmadas incluyen gestión centralizada de dispositivos y usuarios, visualización de rastros basada en mapas, fusión de rastros de múltiples fuentes, señalización de EO/IR desde radar, monitoreo y reproducción de video, gestión de zonas de alarma, operación no supervisada y registro de eventos. El soporte exacto de API, SDK, protocolos de terceros y ciberseguridad sigue dependiendo del producto seleccionado, la versión del software y la revisión de la interfaz del proyecto.
Preguntas clave que responde esta guía
- ¿Cómo se integra un radar con un Plataforma C2 contra UAS?
- ¿Qué campos de pista, coordenadas y marcas de tiempo debería proporcionar el radar?
- ¿Cómo deberían definirse las reglas de coordinación, tiempo, control de dispositivos y transferencia?
- ¿Qué debería probarse en la orientación de radar a EO/IR y en la integración de dispositivos de terceros?
- ¿Qué evidencia de FAT/SAT se requiere antes de la aceptación operativa?
Aplicabilidad, Suposiciones y Límites
Esta guía se aplica a proyectos que conectan uno o más sensores de radar, RF y EO/IR al Midradar MR2000 o a un C2, PSIM o VMS de terceros. Es un marco de requisitos y aceptación, no una especificación de interfaz universal. Los protocolos de transporte reales, los campos de mensajes, las coordenadas, la sincronización, la autenticación y los controles de ciberseguridad deben definirse para el modelo y la versión de software seleccionados. La guía asume que el comprador puede proporcionar la topología del sistema existente, los documentos de interfaz, la geometría del sitio y un flujo de trabajo operativo acordado. No establece compatibilidad con una plataforma de terceros específica hasta que se complete la implementación y las pruebas de interoperabilidad.
1. Lo que la integración C2 debe lograr
La integración C2 no se completa cuando aparece un ícono de radar en un mapa. El sistema debe preservar el significado, el tiempo y la calidad de los datos del sensor desde la detección hasta la decisión del operador. Como mínimo, debe crear una identidad de pista estable, convertir las posiciones a un marco de coordenadas común, tener en cuenta la antigüedad de los datos, seleccionar un dispositivo EO/IR apropiado, emitir un comando de orientación, recibir retroalimentación de posición y seguimiento, y combinar la pista resultante, el video y la acción del operador en un único evento auditado.
Este flujo de trabajo de extremo a extremo es importante porque un proyecto puede fracasar incluso cuando cada dispositivo individual funciona. Un error de signo de coordenadas puede apuntar la cámara en la dirección equivocada. Los relojes no sincronizados pueden asociar el video a la pista incorrecta. Un mensaje de estado de dispositivo faltante puede dejar al operador sin saber que un sensor está fuera de línea. Por lo tanto, la integración debe especificarse como un comportamiento del sistema, no como una lista de interfaces de producto.
2. Arquitectura de Referencia
Una arquitectura práctica contra UAS tiene cinco capas. La capa de sensores detecta y mide objetivos. La capa de interfaz y fusión adapta mensajes, unifica coordenadas y tiempo, filtra rastros y asocia observaciones. La capa C2 presenta la imagen operativa, aplica reglas, gestiona permisos y registra decisiones. La capa EO/IR y PTU realiza verificación visual y seguimiento. La capa de evidencia y operaciones almacena rastros, alarmas, videos, capturas de pantalla, estado de los dispositivos y acciones del operador.
La responsabilidad debe ser explícita. Midradar puede proporcionar la capa de sensores de radar, las funciones MR2000 C2, la aclaración de interfaces específicas del proyecto, la revisión de geometría, el soporte de calibración e integración. Cuando se utiliza un C2, PSIM o VMS de terceros, el propietario de la plataforma normalmente sigue siendo responsable de su lógica de negocios, política de ciberseguridad y la orquestación del sistema externo, a menos que el contrato indique lo contrario.
Para el flujo de trabajo completo del sistema, revise el de Midradar arquitectura integrada contra UAV
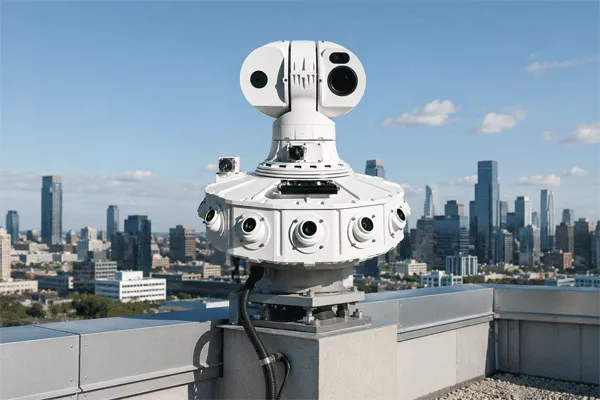
Arquitectura de referencia ilustrativa; no es una declaración de cumplimiento de protocolo
Matriz de Aceptación de Integración C2
| Punto de control |
Evidencia requerida |
Enfoque en la aceptación |
| Registrar datos |
CIE versionada, mensajes de ejemplo y diccionario de campos |
Ciclo de vida del ID de seguimiento, unidades, valores nulos, reglas de actualización y comportamiento de reconexión |
| Coordenadas |
Datum, referencia de altitud, unidades, convención norte y puntos de prueba medidos |
Error residual a lo largo del rango, azimut y elevación |
| Tiempo |
Arquitectura del reloj y definición de marca de tiempo |
Desfase del reloj, antigüedad de los datos, alarma de pérdida de sincronización y recuperación |
| Bucle de señalización |
Comando, reconocimiento, retroalimentación PTU y evidencia en video |
Tiempo hasta el primer objetivo en el marco, error de puntería y readquisición |
| Salud y fallas |
Latido del corazón, códigos de falla, versión y reglas de modo degradado |
Detección, registro, degradación segura y secuencia de recuperación |
| Evidencia del evento |
ID de Evento Común que vincula pistas, alarmas, video y acciones del operador |
Integridad, consistencia temporal, control de exportación y de acceso |
3. Requisitos mínimos de interfaz
La especificación de la interfaz debe definir el comportamiento de transporte y de red, los campos de mensajes de seguimiento, la referencia de coordenadas, las marcas de tiempo, el estado del dispositivo, el reconocimiento de comandos, el manejo de errores, el registro y el control de versiones. Un seguimiento de radar útil normalmente necesita un ID del sensor de origen, un ID de seguimiento, el tiempo de medición o actualización, la posición, la velocidad, el estado del seguimiento y el indicador de calidad. Los proyectos también pueden requerir clasificación, estimación de RCS, confianza, prioridad de amenaza e información de covarianza o precisión, pero estos campos no deben asumirse a menos que estén documentados y probados.
La sincronización del tiempo merece atención por separado. Los relojes del radar, C2, PTU, cámara y grabadora deben compararse durante la integración. El proyecto debe definir el método de sincronización, el desfase de reloj aceptable, la alarma de pérdida de sincronización y el comportamiento de recuperación. NTP puede ser adecuado para algunas instalaciones, mientras que los sistemas de mayor precisión o aislados pueden requerir un enfoque diferente específico del proyecto.
Requisitos de Interfaz C2 para contra-UAS: Datos de seguimiento, sincronización de tiempo y señalización EO/IR.
4. Señalización de radar a EO/IR
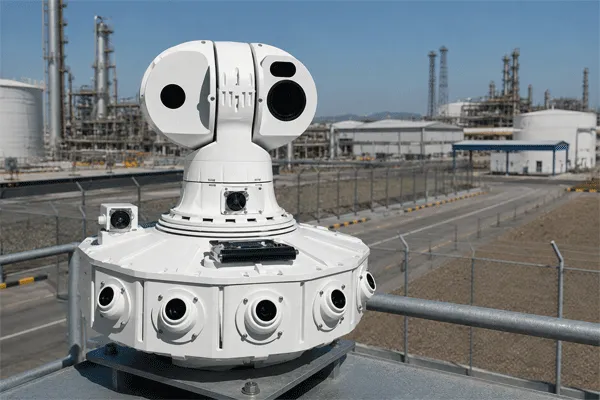
La orientación de radar a EO/IR es una función del sistema de extremo a extremo. El radar primero establece y actualiza una pista de objetivo. La capa de integración convierte el objetivo al marco de coordenadas requerido por la PTU y predice la línea de visión cuando el retraso de la red y del procesamiento es significativo. El C2 luego emite un comando absoluto de panorámica/inclinación o un comando de coordenadas del objetivo. La PTU informa sobre la posición y el estado de movimiento, mientras que la carga útil EO/IR proporciona video, estado de seguimiento y resultados de reconocimiento opcionales.
El rendimiento de adquisición depende de la precisión del radar y del comportamiento de actualización, la conversión de coordenadas, la consistencia de las marcas de tiempo, la latencia de la red, posicionamiento absoluto PTU, calibración de línea de mira, distancia focal, deflexión estructural, carga de viento y movimiento del objetivo. Por esta razón, una afirmación en un folleto como “enlace automático” debe convertirse en puntos de aceptación medibles: tiempo de establecimiento de seguimiento, latencia de comando, tiempo hasta el primer objetivo en el encuadre, error del objetivo en el encuadre, retención de seguimiento y recuperación después de la pérdida de seguimiento.
Los proyectos enfocados en la detección y la confirmación visual pueden revisar Midradar Sistemas de fusión radar-visión.
Para la asignación de roles de sensores, la lógica de asociación de observaciones y los límites de verificación, continúe con Midradar Guía de fusión de sensores contra UAS.
5. Funciones Confirmadas MR2000 y Elementos Específicos del Proyecto
MR2000 proporciona una gestión unificada de radar, detección de espectro, EO/IR y dispositivos de respuesta autorizados, con gestión de usuarios y roles, video en tiempo real, localización de objetivos, alarmas, identificación y seguimiento, fusión de múltiples fuentes, visualización en mapas, señalización de radar a EO/IR, reproducción sincronizada, cercas electrónicas y operación no supervisada. Estas funciones proporcionan una base de software real para discusiones a nivel de sistema con integradores.
Sin embargo, el soporte exacto para REST, WebSocket, mensajes binarios, SDK, ASTERIX, SAPIENT, ONVIF u otros protocolos solo debe indicarse después de que se definan la versión requerida, el conjunto de mensajes, el rol del dispositivo y el alcance de aceptación. La declaración comercial correcta es que la integración específica del proyecto puede evaluarse sujeta a revisión de protocolos, campos de datos, ciberseguridad e interoperabilidad.
6. Aceptación FAT/SAT
La aceptación debe cubrir la operación normal y las condiciones degradadas. Las pruebas recomendadas incluyen inicio y reconexión, validación de mensajes campo por campo, comparación de relojes y simulación de pérdida de sincronización, verificación de coordenadas en puntos de referencia medidos, adquisición totalmente automática de radar a cámara, priorización de múltiples objetivos, desconexión de dispositivos, exportación de eventos y recuperación tras fallos.
El contrato debe definir el objetivo de la prueba, la ruta, la configuración del sistema, el método de medición, el formato de evidencia, los umbrales de aprobación/fracaso y el procedimiento de re-prueba. No se deben copiar umbrales universales fijos del material de marketing. Deben ser acordados para el radar, la red, la PTU, la carga útil, el sitio y el procedimiento operativo seleccionados.
Utilice los recursos de Midradar de evaluación del sitio y soporte de integración para la ingeniería específica del proyecto.
Requisitos de Interfaz C2 para contra-UAS: Datos de seguimiento, sincronización de tiempo y señalización EO/IR.
Conclusión y Llamado a la Acción
Un proyecto de contra-UAS debería tratar la integración C2 como un alcance de ingeniería controlado en lugar de una afirmación de compatibilidad genérica. Las preguntas decisivas son si los datos del objetivo siguen siendo significativos entre sistemas, si el dispositivo EO/IR puede adquirir el objetivo previsto, si los operadores pueden entender y auditar el evento, y si el comportamiento en caso de fallo está definido.
Para una revisión preliminar de la interfaz Midradar, proporcione los tipos de objetivos, el mapa del sitio, la cobertura requerida, el radar seleccionado, el C2 o VMS existente, los modelos EO/IR y PTU, los documentos de interfaz disponibles, los requisitos de coordenadas y tiempo, las restricciones de ciberseguridad y las condiciones planificadas de FAT/SAT.
Preguntas frecuentes
¿Integra el MR2000 dispositivos de radar, RF y EO/IR?
MR2000 está diseñado para la gestión y coordinación unificada de radares, detección de espectro, EO/IR y dispositivos de respuesta autorizados. La integración exacta de dispositivos de terceros se confirma mediante la revisión de la interfaz del proyecto.
¿Midradar soporta alguna plataforma C2?
No se debe hacer ninguna afirmación de compatibilidad universal. La integración específica del proyecto con C2, PSIM o VMS se puede evaluar después de que se definan el protocolo requerido, los campos, la seguridad y los criterios de aceptación.
¿Cuál es la métrica de aceptación de señalización más importante?
No existe un único indicador. Los proyectos deberían medir la continuidad del seguimiento, la antigüedad de los datos, la latencia de los comandos, el tiempo hasta el primer objetivo en el cuadro, el error de puntería, la retención del seguimiento y la recuperación tras la pérdida.
¿Qué datos debería enviar un radar a la plataforma C2?
Como mínimo, defina ID del sensor, ID de seguimiento, marcas de tiempo, posición, velocidad, estado del seguimiento, calidad, comportamiento de actualización y estado del dispositivo. El conjunto exacto de campos y la codificación deben confirmarse en el ICD del proyecto.
¿Cómo se debe confirmar la compatibilidad de dispositivos de terceros?
Bloquee el modelo y la versión del software, revise el protocolo y los campos, conecte el equipo representativo, pruebe condiciones normales y degradadas, y registre el resultado en la evidencia FAT/SAT.

 09:04