Tóm tắt điều hành
Đây là hướng dẫn về yêu cầu giao diện, không phải hướng dẫn chọn cảm biến. Nó định nghĩa những gì các thành phần radar, C2 và EO/IR phải trao đổi và cách vòng lệnh nên được thử nghiệm. Một nền tảng chỉ huy và kiểm soát chống UAS nhận danh sách mục tiêu, quản lý các định danh và mức độ ưu tiên, phân công các thiết bị EO/IR, ghi lại bằng chứng và hỗ trợ các quy trình ứng phó được ủy quyền. Trước khi trao hợp đồng, dự án nên khóa mô hình dữ liệu mục tiêu, phối hợp tham chiếu, dấu thời gian và phương pháp đồng bộ, các lệnh điều khiển thiết bị, biên an ninh mạng, hành vi suy giảm và Bằng chứng về mỡ/béo.
Nền tảng MR2000 của Midradar được thiết kế để phối hợp radar, phát hiện phổ, thiết bị EO/IR và thiết bị phản ứng được ủy quyền trong một môi trường vận hành thống nhất. Các chức năng được xác nhận bao gồm quản lý thiết bị và người dùng tập trung, hiển thị theo dõi dựa trên bản đồ, hợp nhất theo dõi từ nhiều nguồn, định hướng radar đến EO/IR, giám sát và phát lại video, quản lý vùng báo động, vận hành không giám sát và ghi sự kiện. Hỗ trợ API, SDK, giao thức bên thứ ba và bảo mật mạng chính xác vẫn phụ thuộc vào sản phẩm được chọn, phiên bản phần mềm và đánh giá giao diện dự án.
Những Câu Hỏi Chính Hướng Dẫn Này Trả Lời
- Radar tích hợp với một như thế nào Nền tảng C2 chống UAV?
- Radar nên cung cấp những trường theo dõi, tọa độ và dấu thời gian nào?
- Các quy tắc về phối hợp, thời gian, điều khiển thiết bị và chuyển giao nên được định nghĩa như thế nào?
- Nên kiểm tra những gì trong việc điều khiển từ rada sang EO/IR và tích hợp thiết bị của bên thứ ba?
- Cần bằng chứng FAT/SAT nào trước khi chấp nhận vận hành?
Tính áp dụng, Giả định và Giới hạn
Hướng dẫn này áp dụng cho các dự án kết nối một hoặc nhiều cảm biến radar, RF và EO/IR với Midradar MR2000 hoặc với một hệ thống C2, PSIM hoặc VMS của bên thứ ba. Đây là một khuôn khổ về yêu cầu và chấp nhận, không phải là một thông số kỹ thuật giao diện toàn cầu. Các giao thức truyền dữ liệu thực tế, các trường tin nhắn, tọa độ, thời gian, xác thực và các biện pháp kiểm soát an ninh mạng phải được cố định cho mô hình và phiên bản phần mềm đã chọn. Hướng dẫn giả định rằng người mua có thể cung cấp kiến trúc hệ thống hiện có, tài liệu giao diện, hình học tại hiện trường và quy trình vận hành đã thỏa thuận. Nó không thiết lập tính tương thích với một nền tảng bên thứ ba cụ thể cho đến khi việc triển khai và kiểm tra khả năng tương tác hoàn tất.
1. Những gì Tích hợp C2 phải đạt được
Tích hợp C2 chưa hoàn tất khi một biểu tượng radar xuất hiện trên bản đồ. Hệ thống phải giữ nguyên ý nghĩa, thời gian và chất lượng của dữ liệu cảm biến từ khi phát hiện đến quyết định của người điều hành. Ít nhất, nó nên tạo ra một định danh theo dõi ổn định, chuyển đổi vị trí sang khung tọa độ chung, tính đến tuổi dữ liệu, chọn một thiết bị EO/IR phù hợp, phát lệnh dẫn hướng, nhận phản hồi về vị trí và theo dõi, và kết hợp đường theo dõi, video và hành động của người điều hành thành một sự kiện có thể kiểm tra được.
Quy trình làm việc đầu-cuối này quan trọng vì một dự án có thể thất bại ngay cả khi từng thiết bị riêng lẻ hoạt động. Một lỗi dấu hiệu tọa độ có thể hướng camera theo hướng sai. Đồng hồ không đồng bộ có thể gán video vào nhạc cụ sai. Thiếu một thông điệp về tình trạng thiết bị có thể khiến người vận hành không biết rằng cảm biến đang ngoại tuyến. Do đó, tích hợp phải được xác định như một hành vi của hệ thống, không phải là danh sách các giao diện sản phẩm.
2. Kiến trúc Tham chiếu
Một kiến trúc chống UAS thực tiễn có năm tầng. Tầng cảm biến phát hiện và đo lường các mục tiêu. Tầng giao diện và hội tụ thích ứng các thông điệp, thống nhất tọa độ và thời gian, lọc các đường đi và liên kết các quan sát. Tầng C2 trình bày bức tranh hoạt động, áp dụng các quy tắc, quản lý quyền và ghi lại các quyết định. Tầng EO/IR và PTU thực hiện xác minh trực quan và theo dõi. Tầng bằng chứng và vận hành lưu trữ các đường đi, cảnh báo, video, ảnh chụp màn hình, trạng thái thiết bị và các hành động của vận hành viên.
Trách nhiệm phải rõ ràng. Midradar có thể cung cấp lớp cảm biến radar, các chức năng MR2000 C2, làm rõ giao diện theo dự án, xem xét hình học, hỗ trợ hiệu chuẩn và tích hợp. Khi sử dụng C2, PSIM hoặc VMS của bên thứ ba, chủ sở hữu nền tảng thường vẫn chịu trách nhiệm về logic kinh doanh, chính sách an ninh mạng và điều phối hệ thống bên ngoài trừ khi hợp đồng có quy định khác.
Để xem toàn bộ quy trình hệ thống, hãy xem xét Midradar của kiến trúc chống UAV tích hợp
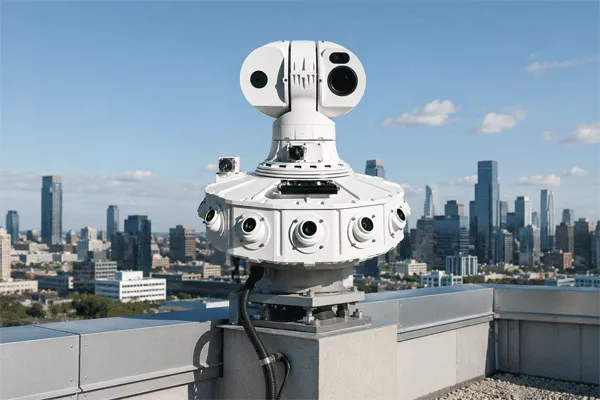
Kiến trúc tham chiếu minh họa; không phải là tuyên bố tuân thủ giao thức
Ma trận Chấp nhận Tích hợp C2
| Điểm kiểm soát |
Bằng chứng bắt buộc |
Tập trung vào chấp nhận |
| Dữ liệu theo dõi |
ICD có phiên bản, các mẫu tin nhắn và từ điển trường |
Vòng đời Track-ID, đơn vị, giá trị null, quy tắc cập nhật và hành vi kết nối lại |
| Tọa độ |
Mốc tọa độ, tham chiếu cao độ, đơn vị, quy ước phương Bắc và các điểm thử nghiệm đã đo |
Lỗi dư theo phạm vi, phương vị và độ cao |
| Thời gian |
Kiến trúc đồng hồ và định nghĩa dấu thời gian |
Độ lệch đồng hồ, tuổi dữ liệu, cảnh báo mất đồng bộ và phục hồi |
| Vòng lặp đánh dấu |
Mệnh lệnh, xác nhận, phản hồi PTU và bằng chứng video |
Thời gian đến mục tiêu đầu tiên trong khung, sai số khi chĩa và tái phát hiện |
| Sức khỏe và khuyết điểm |
Nhịp tim, mã lỗi, phiên bản và các quy tắc chế độ suy giảm |
Phát hiện, ghi nhật ký, suy giảm an toàn và trình tự phục hồi |
| Bằng chứng sự kiện |
ID Sự kiện chung liên kết các bản ghi, cảnh báo, video và hành động của người điều hành |
Đầy đủ, nhất quán về thời gian, xuất khẩu và kiểm soát truy cập |
3. Yêu cầu giao diện tối thiểu
Đặc tả giao diện nên định nghĩa hành vi truyền tải và mạng, các trường dữ liệu theo dõi-tín hiệu, tham chiếu phối hợp, dấu thời gian, trạng thái thiết bị, xác nhận lệnh, xử lý lỗi, ghi nhật ký và kiểm soát phiên bản. Một tín hiệu radar theo dõi hữu ích thường cần ID cảm biến nguồn, ID theo dõi, thời gian đo hoặc cập nhật, vị trí, vận tốc, trạng thái theo dõi và chỉ số chất lượng. Các dự án cũng có thể yêu cầu phân loại, ước lượng RCS, độ tin cậy, ưu tiên mối đe dọa và thông tin hiệp phương sai hoặc độ chính xác, nhưng không nên giả định các trường này trừ khi chúng đã được tài liệu hóa và kiểm tra.
Đồng bộ hóa thời gian xứng đáng nhận được sự chú ý riêng. Đồng hồ radar, C2, PTU, camera và máy ghi hình phải được so sánh trong quá trình tích hợp. Dự án nên xác định phương pháp đồng bộ hóa, độ lệch đồng hồ chấp nhận được, cảnh báo mất đồng bộ và hành vi khôi phục. NTP có thể phù hợp với một số cài đặt, trong khi các hệ thống cần độ chính xác cao hơn hoặc hệ thống cô lập có thể yêu cầu một phương pháp cụ thể theo dự án khác.
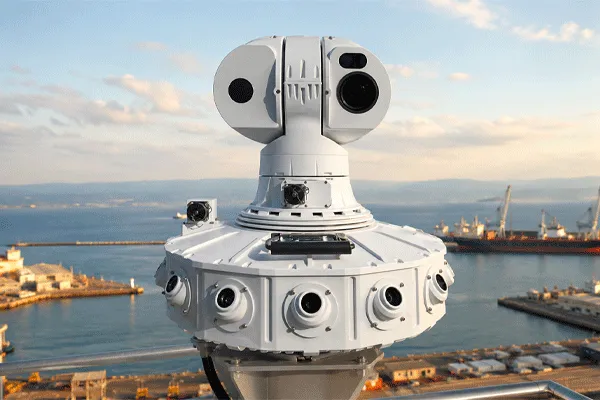
Yêu cầu Giao diện C2 chống UAS: Dữ liệu theo dõi, Đồng bộ thời gian và Dẫn đường EO/IR
4. Hướng dẫn từ Radar đến EO/IR
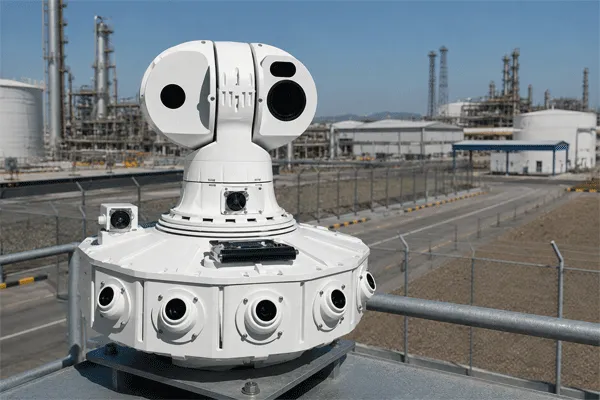
Hệ thống định vị Radar đến EO/IR là một chức năng hệ thống đầu-cuối. Radar trước tiên thiết lập và cập nhật đường đi của mục tiêu. Lớp tích hợp chuyển đổi mục tiêu sang khung tọa độ yêu cầu bởi PTU và dự đoán đường sight khi độ trễ mạng và xử lý đáng kể. C2 sau đó phát lệnh pan/tilt tuyệt đối hoặc lệnh tọa độ mục tiêu. PTU báo cáo vị trí và trạng thái chuyển động, trong khi thiết bị EO/IR cung cấp video, trạng thái theo dõi và kết quả nhận dạng tùy chọn.
Hiệu suất thu nhận phụ thuộc vào độ chính xác của radar và cách thức cập nhật, chuyển đổi tọa độ, độ nhất quán của dấu thời gian, độ trễ mạng, Định vị tuyệt đối PTU, hiệu chuẩn trục quang, tiêu cự, biến dạng kết cấu, tải gió và chuyển động mục tiêu. Vì lý do này, một tuyên bố trên tờ rơi như “liên kết tự động” nên được chuyển thành các điểm chấp nhận có thể đo lường: thời gian thiết lập theo dõi, độ trễ lệnh, thời gian đến mục tiêu đầu tiên trong khung hình, sai số mục tiêu trong khung hình, duy trì theo dõi và hồi phục sau khi mất theo dõi.
Các dự án tập trung vào phát hiện và xác nhận trực quan có thể xem xét Midradar của các hệ thống hợp nhất radar-thị giác.
Đối với phân bổ vai trò cảm biến, logic liên kết quan sát và ranh giới xác minh, hãy tiếp tục với Midradar’s Hướng dẫn hợp nhất cảm biến chống UAS.
5. Các Chức Năng Đã Xác Nhận của MR2000 và Các Hạng Mục Riêng theo Dự Án
MR2000 cung cấp quản lý thống nhất các thiết bị radar, phát hiện phổ, EO/IR và thiết bị phản ứng được ủy quyền, với quản lý người dùng và vai trò, video theo thời gian thực, định vị mục tiêu, báo động, nhận dạng và theo dõi, hợp nhất đa nguồn, hiển thị bản đồ, hướng dẫn radar đến EO/IR, phát lại đồng bộ, hàng rào điện tử và vận hành không giám sát. Những chức năng này cung cấp một cơ sở phần mềm thực sự cho các cuộc thảo luận cấp hệ thống với các nhà tích hợp.
Tuy nhiên, việc hỗ trợ chính xác cho REST, WebSocket, tin nhắn nhị phân, SDK, ASTERIX, SAPIENT, ONVIF hoặc các giao thức khác chỉ nên được nêu ra sau khi phiên bản yêu cầu, bộ tin nhắn, vai trò thiết bị và phạm vi chấp nhận được xác định. Phát biểu thương mại đúng là tích hợp theo dự án có thể được đánh giá dựa trên việc xem xét giao thức, trường dữ liệu, an ninh mạng và khả năng tương tác.
6. Chấp nhận FAT/SAT
Việc chấp nhận nên bao gồm cả hoạt động bình thường và các điều kiện suy giảm. Các bài kiểm tra được khuyến nghị bao gồm khởi động và kết nối lại, xác thực thông điệp từng trường, so sánh đồng hồ và mô phỏng mất đồng bộ, kiểm tra tọa độ tại các điểm tham chiếu đã đo, thu thập từ radar đến camera hoàn toàn tự động, ưu tiên nhiều mục tiêu, ngắt kết nối thiết bị, xuất sự kiện và phục hồi sau sự cố.
Hợp đồng nên xác định mục tiêu thử nghiệm, lộ trình, cấu hình hệ thống, phương pháp đo lường, định dạng bằng chứng, ngưỡng đạt/không đạt và quy trình thử lại. Không nên sao chép các ngưỡng cố định phổ quát từ tài liệu tiếp thị. Chúng nên được thỏa thuận cho radar, mạng, PTU, tải trọng, địa điểm và quy trình vận hành đã chọn.
Sử dụng các nguồn lực của Midradar về đánh giá trang web và hỗ trợ tích hợp cho kỹ thuật cụ thể dự án.
Yêu cầu Giao diện C2 chống UAS: Dữ liệu theo dõi, Đồng bộ thời gian và Dẫn đường EO/IR
Kết luận và kêu gọi hành động
Một dự án chống UAV nên coi việc tích hợp C2 như một phạm vi kỹ thuật được kiểm soát thay vì một tuyên bố tương thích chung chung. Những câu hỏi quyết định là liệu dữ liệu mục tiêu có vẫn có ý nghĩa giữa các hệ thống hay không, liệu thiết bị EO/IR có thể thu nhận mục tiêu dự định hay không, liệu các nhà điều hành có thể hiểu và kiểm tra sự kiện, và liệu hành vi thất bại có được xác định hay không.
Đối với một đánh giá giao diện Midradar sơ bộ, cung cấp các loại mục tiêu, sơ đồ vị trí, phạm vi phủ sóng yêu cầu, radar đã chọn, C2 hoặc VMS hiện có, các mẫu EO/IR và PTU, các tài liệu giao diện có sẵn, yêu cầu tọa độ và thời gian, các hạn chế an ninh mạng và các điều kiện FAT/SAT dự kiến.
Câu hỏi thường gặp
MR2000 có tích hợp radar, RF và thiết bị EO/IR không?
MR2000 được thiết kế để quản lý và phối hợp thống nhất các thiết bị radar, phát hiện phổ, EO/IR và phản ứng được ủy quyền. Việc tích hợp chính xác các thiết bị của bên thứ ba được xác nhận thông qua xem xét giao diện dự án.
Midradar có hỗ trợ bất kỳ nền tảng C2 nào không?
Không nên đưa ra tuyên bố về khả năng tương thích toàn diện. Việc tích hợp C2, PSIM hoặc VMS theo dự án có thể được đánh giá sau khi các giao thức, trường dữ liệu, bảo mật và tiêu chí chấp nhận cần thiết được xác định.
Chỉ số chấp nhận dấu hiệu quan trọng nhất là gì?
Không có một chỉ số duy nhất. Các dự án nên đo lường độ liên tục của theo dõi, tuổi dữ liệu, độ trễ lệnh, thời gian đến mục tiêu đầu tiên trong khung hình, sai số định hướng, duy trì theo dõi và phục hồi sau khi mất theo dõi.
Radar nên gửi những dữ liệu gì đến nền tảng C2?
Ít nhất, xác định ID cảm biến, ID theo dõi, dấu thời gian, vị trí, vận tốc, trạng thái theo dõi, chất lượng, hành vi cập nhật và trạng thái thiết bị. Bộ trường chính xác và mã hóa phải được xác nhận trong ICD dự án.
Làm thế nào để xác nhận khả năng tương thích của thiết bị bên thứ ba?
Khóa phiên bản mô hình và phần mềm, xem xét lại quy trình và các trường dữ liệu, kết nối thiết bị đại diện, kiểm tra điều kiện bình thường và suy giảm, và ghi lại kết quả trong bằng chứng FAT/SAT.

 09:04