Wu Kang | Especialista em sistemas de radar | Publicado em setembro de 2026
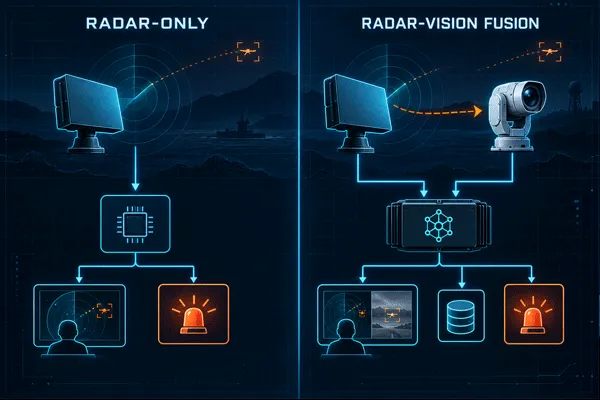
Os radares de segurança perimetral apresentam duas arquiteturas básicas: sistemas apenas de radar, que geram uma trajetória para permitir uma resposta separada, e sistemas de fusão de radar e visão, que orientam automaticamente uma câmara para confirmar o que o radar detetou. A escolha adequada depende do comprimento do perímetro, do valor do local e da proporção do trabalho de confirmação que tem de ser realizada sem um operador.
Sistemas de radar para segurança perimetral: escolher a solução adequada
Duas formas de criar uma camada de radar perimetral
Uma instalação apenas com radar coloca uma cabeça de radar — tipicamente uma das unidades de vigilância terrestre ou de baixa altitude da Midradar’ — num mastro ou torre e envia os dados de trajetória para um VMS ou PSIM existente. Nenhum equipamento é fisicamente orientado para o alvo de forma automática. A confirmação é feita por uma pessoa que verifica uma câmara próxima ou por um conjunto de regras que determina se uma trajetória justifica o envio de uma equipa.
Um radar e visão Um nó de fusão radar-visão realiza uma maior parte desse trabalho no próprio hardware. O radar, uma câmara de luz visível ou térmica e uma unidade de orientação motorizada horizontal e vertical estão instalados na mesma plataforma, e o sistema aponta automaticamente a câmara para o que o radar acabou de detetar. A documentação da Midradar’ para esta categoria — designada na literatura de produto da empresa’ por série RDS ou sistemas de fusão radar-visão — descreve-a como uma combinação de deteção por radar, verificação por câmara multiespetral e seguimento automático, concebida para a segurança perimetral, infraestruturas críticas e monitorização de fronteiras ou zonas costeiras.
Nenhuma das abordagens é universalmente a mais adequada. Resolvem partes diferentes do mesmo problema: uma deteta e deixa a confirmação a cargo de outro meio; a outra deteta e confirma no mesmo equipamento.
Apenas radar vs. fusão radar-visão: comparação lado a lado
| Dimensão |
Sistema apenas com radar |
Sistema de Fusão Radar-Vision |
| Dados principais fornecidos |
Dados de seguimento — direção, distância e velocidade — enviados para um VMS/PSIM |
Dados de seguimento e uma imagem visual ou térmica do mesmo alvo, confirmada automaticamente |
| Método de confirmação do alvo |
Envio manual de uma equipa ou verificação por um operador através de um sistema de câmaras independente |
Orientação automática para o alvo: a plataforma orienta o sensor EO na direção indicada pelo radar, sem intervenção do operador |
| Alcance efetivo de confirmação |
Não aplicável — sem câmara integrada |
Limitado pelo próprio alcance de reconhecimento da câmara’, que é normalmente inferior ao alcance de deteção do radar’ |
| Tipo de perímetro mais adequado |
Perímetros extensos e de baixa densidade, em que o custo do hardware por quilómetro é o fator decisivo |
Troços mais curtos ou um pequeno número de nós de elevado valor, em que a confirmação rápida e automática é mais importante do que a cobertura bruta por dólar |
| Hardware por nó |
Apenas cabeça de radar |
Cabeça de radar, câmara EO/térmica, unidade de orientação motorizada horizontal e vertical e software da plataforma |
| Tratamento de falsos alarmes |
Necessita de um conjunto de regras separado ou de uma pessoa para excluir ecos parasitas e animais selvagens |
A etapa de confirmação pela câmara filtra uma parte das falsas trajetórias antes de estas serem apresentadas ao operador |
| Modelos representativos da Midradar |
Cabeças de radar das séries MR-RDG e MR-RDA |
Sistema de deteção radar-EO MR-RD02SE-DMS15-AU; MR-AUS70-RD05-VC4075-TC61023 e MR-AUS20-RD03-VC4050-TC6410 |
O estrangulamento na confirmação de que ninguém fala
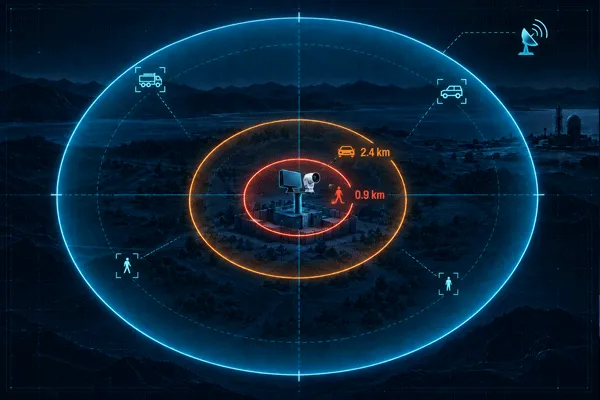
O pressuposto de que a fusão é sempre superior a um sistema apenas com radar deixa de se verificar quando se considera o próprio alcance da câmara’. Tome-se como exemplo a MR-HTVC6511-2132, uma das câmaras de imagem multiespetral da Midradar’ utilizadas em nós de fusão: a câmara’ tem um alcance especificado de deteção de pessoas até 3.4 km, mas o reconhecimento de pessoas — o ponto em que um operador consegue efetivamente confirmar o que’ está em movimento, e não apenas que algo se move — baixa para 900 m. Um radar no mesmo sistema pode estar a seguir uma pessoa a 5 km. A câmara não’ consegue confirmar esse alvo até que ele’ esteja a uma distância de aproximadamente um quinto do próprio limite de deteção do radar’.
Essa diferença é a verdadeira questão de dimensionamento numa instalação de fusão: quantos nós com câmaras são necessários para manter o alcance de confirmação razoavelmente próximo do alcance de deteção em todo o perímetro? Num troço curto e de elevado valor, um ou dois nós poderão ser suficientes. Num longo troço de fronteira, colmatar essa diferença apenas com câmaras exige acrescentar nós a um ritmo superior ao crescimento da cobertura do radar. É precisamente por isso que os perímetros extensos e de baixa densidade continuam frequentemente a usar apenas radar, reservando a fusão para pontos específicos em vez de a aplicar a toda a extensão.
Dentro de um nó de fusão radar-visão: MR-RD02SE-DMS15-AU
O MR-RD02SE-DMS15-AU é o sistema de deteção radar-EO representativo da Midradar’ e o exemplo publicado mais claro do que um nó de fusão contém efetivamente. Integra deteção por radar, captação de imagem em luz visível, imagem térmica por infravermelhos, reconhecimento de alvos por IA e seguimento com orientação motorizada horizontal e vertical, geridos através da plataforma RGS2000 para pesquisa, seguimento, identificação, tratamento de alarmes e monitorização autónoma de múltiplos alvos de forma coordenada.
Os outros dois modelos identificados nesta linha de produtos — MR-AUS70-RD05-VC4075-TC61023 e MR-AUS20-RD03-VC4050-TC6410 — são descritos da mesma forma em termos funcionais (pesquisa de alvos em 360-degree, seguimento, identificação e monitorização pela plataforma), mas a página da categoria da Midradar’ não’ publica valores de distância específicos para qualquer um deles. Quem estiver a especificar um projeto com base nestes dois modelos deverá solicitar diretamente a ficha técnica atualizada, em vez de presumir que correspondem às capacidades publicadas do MR-RD02SE-DMS15-AU’.
Quando é que cada arquitetura tem realmente vantagem
- Longos troços de fronteira ou de costa em que o custo por quilómetro determina o orçamento.Uma rede apenas com radares cobre uma área maior por dólar, acrescentando-se nós de fusão apenas nos pontos de maior prioridade ao longo do percurso.
- Instalações de infraestruturas críticas com um pequeno número de ativos de elevado valor— subestações, depósitos de armazenamento, pontos de acesso individuais — em que o custo do envio desnecessário de uma equipa perante um alarme não confirmado supera o custo da câmara e da unidade de orientação adicionais em cada nó.
- Instalações que já utilizam um VMS ou PSIM e apenas necessitam de acrescentar uma camada de deteção.Os dados de um sistema apenas com radar são integrados através de protocolos normalizados, sem custos de uma segunda plataforma a funcionar em paralelo com a existente.
- Projetos em que a verdadeira limitação é o número de operadores, e não o orçamento.A orientação automática para o alvo elimina a etapa em que alguém tem de orientar manualmente uma câmara independente para cada alarme, o que se torna mais importante quando uma instalação tem mais nós de radar do que pessoas a monitorizá-los.
Integrar os dois sistemas com os restantes
Ambas as arquiteturas têm de se ligar aos sistemas já existentes na instalação, e isso’ é sobretudo uma questão de protocolos, e não de desempenho do radar. As plataformas da Midradar’ suportam GB/T 28181, ONVIF e RTSP para ligação a sistemas de gestão de vídeo ou de comando e controlo de terceiros, bem como APIs RESTful e SDKs para trabalhos de integração mais aprofundados. Uma instalação apenas com radar necessita normalmente destas interfaces para enviar trajetórias para um VMS existente; um nó de fusão necessita delas para enviar vídeo confirmado e eventos de alarme para um centro de comando que não’ utilize a plataforma RGS2000 incluída. Em qualquer dos casos, vale a pena comparar esta lista com o sistema existente na instalação’ durante a fase de pedido de proposta, e não depois de encomendar o equipamento.
Sistemas de radar para segurança perimetral: escolher a solução adequada
O que os integradores encontram durante a instalação
Os sistemas de fusão exigem uma etapa de calibração que os sistemas apenas com radar não’ exigem. A posição zero da unidade de orientação horizontal e vertical da câmara’ tem de estar mecanicamente alinhada com o eixo principal do radar’; caso contrário, a orientação automática aponta para perto do alvo, em vez de diretamente para ele. É um problema que se manifesta mais nas extremidades do campo de visão do radar’ do que no centro e que’ é fácil de subestimar durante a elaboração de uma proposta e dispendioso de corrigir após a montagem.
O custo é a outra variável que’ é simples em princípio, mas difícil de determinar na prática: a Midradar não’ publica preços para nenhuma das arquiteturas, pelo que as comparações de custos por nó têm de se basear num orçamento para o projeto e não numa tabela de preços publicada. O que é consistente é a diferença de equipamento: um nó de fusão acrescenta ao próprio radar uma câmara, uma unidade de orientação horizontal e vertical e o licenciamento da plataforma, ao contrário de um nó apenas com radar’.
Perguntas Frequentes
A fusão radar-visão é sempre melhor do que uma solução apenas com radar?
Não para todos os perímetros. A fusão acrescenta confirmação automática, mas o alcance da confirmação é limitado pela câmara, não pelo radar, pelo que os perímetros muito extensos podem exceder a cobertura possível com um número razoável de nós de fusão.
Quanto custa a mais um sistema de fusão em comparação com um sistema apenas de radar?
A Midradar não publica preços para nenhuma das arquiteturas. A diferença em termos de equipamento e licenciamento consiste numa câmara, uma unidade de rotação horizontal e vertical e uma licença da plataforma por nó; para comparar os custos reais, é necessário um orçamento para o projeto.
É possível acrescentar câmaras posteriormente a uma instalação existente apenas de radar?
Em princípio, o radar e a câmara são componentes separados, mas acrescentar câmaras posteriormente implica realizar a mesma calibração de alinhamento entre o radar e a câmara que um nó de fusão concebido para o efeito assegura desde a instalação.
Que protocolos utilizam estes sistemas para se ligarem a um VMS ou centro de comando existente?
GB/T 28181, ONVIF e RTSP para integração de vídeo e comandos, com APIs RESTful e SDKs disponíveis para trabalhos de integração personalizada mais aprofundados.
Os modelos MR-AUS70-RD05-VC4075-TC61023 e MR-AUS20-RD03-VC4050-TC6410 têm o mesmo alcance de deteção que o MR-RD02SE-DMS15-AU?
Não há confirmação num sentido ou no outro — a página da categoria da Midradar não publica valores de alcance por modelo para esses dois modelos, pelo que uma especificação de projeto baseada nos mesmos exige um pedido direto das fichas técnicas.

 13:37