Wu Kang | Spezialist für Radarsysteme | Veröffentlicht im September 2026
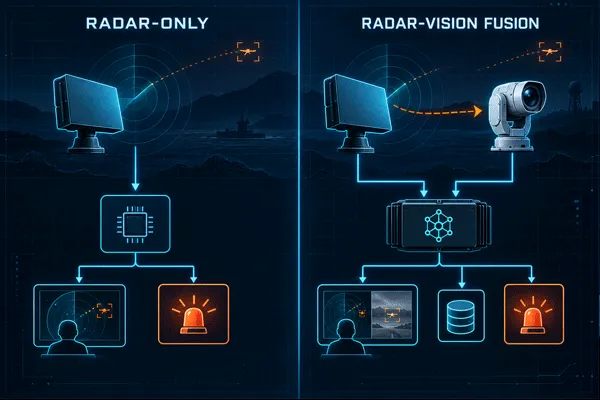
Radar für die Perimetersicherung gibt es in zwei grundlegenden Architekturen: reine Radarsysteme, die eine Zielspur für eine separate Reaktion ausgeben, und Radar-Bild-Fusionssysteme, die automatisch eine Kamera ausrichten, um die Radarerfassung zu bestätigen. Die richtige Wahl hängt von der Perimeterlänge, dem Wert des Standorts und davon ab, wie viel der Bestätigung ohne Bedienpersonal erfolgen muss.
Radarsysteme für die Perimetersicherung: Die passende Lösung wählen
Zwei Möglichkeiten zum Aufbau einer Radarüberwachung des Perimeters
Bei einer reinen Radarlösung wird ein Radarkopf – typischerweise eines der Boden- oder Tiefflugüberwachungsgeräte von Midradar’ – auf einem Mast oder Turm montiert und seine Zielspurausgabe in ein vorhandenes VMS oder PSIM eingespeist. Dabei wird nichts automatisch physisch auf das Ziel ausgerichtet. Die Bestätigung erfolgt entweder durch eine Person, die eine nahegelegene Kamera überprüft, oder durch ein Regelwerk, das entscheidet, ob eine Zielspur einen Einsatz rechtfertigt.
Ein Radar-Bild- Fusionsknoten übernimmt mehr dieser Aufgaben direkt auf der Hardware. Das Radar, eine Tageslicht- oder Wärmebildkamera und ein servogesteuerter Schwenk-Neige-Antrieb befinden sich auf derselben Plattform. Das System richtet die Kamera automatisch auf das vom Radar soeben erfasste Objekt aus. Die Unterlagen von Midradar’ zu dieser Kategorie – die in den Produktunterlagen des Unternehmens’ als RDS-Serie oder Radar-Bild-Fusionssysteme bezeichnet wird – beschreiben sie als Kombination aus Radarerfassung, multispektraler Kameraverifikation und automatisierter Zielverfolgung für die Perimetersicherung, den Schutz kritischer Infrastrukturen sowie die Grenz- oder Küstenüberwachung.
Keiner der beiden Ansätze ist allgemein der richtige. Sie lösen unterschiedliche Aspekte desselben Problems: Der eine erfasst Ziele und überlässt die Bestätigung einer anderen Instanz, der andere erfasst und bestätigt sie in derselben Einheit.
Reines Radarsystem und Radar-Bild-Fusion im direkten Vergleich
| Merkmal |
Reines Radarsystem |
Radar-Vision-Fusionssystem |
| Hauptausgabe |
Zielspurdaten – Peilung, Entfernung, Geschwindigkeit – an ein VMS/PSIM |
Zielspurdaten und ein automatisch bestätigtes sichtbares Bild oder Wärmebild desselben Ziels |
| Methode zur Zielbestätigung |
Manuelle Einsatzentsendung oder ein separates Kamerasystem, das von einer Bedienperson überprüft wird |
Automatische zielgesteuerte Ausrichtung: Die Plattform schwenkt die EO-Nutzlast ohne Eingreifen des Bedienpersonals in die vom Radar ermittelte Peilrichtung |
| Effektive Bestätigungsreichweite |
Nicht zutreffend – keine integrierte Kamera |
Begrenzt durch die eigene Erkennungsreichweite der Kamera’, die typischerweise kürzer ist als die Detektionsreichweite des Radars’ |
| Am besten geeignete Perimeterform |
Lange Perimeter mit geringer Dichte, bei denen die Hardwarekosten pro Kilometer den Ausschlag geben |
Kürzere Abschnitte oder eine Handvoll Knoten an besonders schutzwürdigen Punkten, bei denen eine schnelle, automatische Bestätigung wichtiger ist als die reine Abdeckung pro investiertem Dollar |
| Hardware pro Knoten |
Nur Radarkopf |
Radarkopf, EO-/Wärmebildkamera, servogesteuerte Schwenk-Neige-Einheit und Plattformsoftware |
| Umgang mit Fehlalarmen |
Erfordert ein separates Regelwerk oder eine Person, um Störechos und Wildtiere als Ursache auszuschließen |
Die Bestätigung durch die Kamera filtert einen Teil der Fehlspuren heraus, bevor sie dem Bedienpersonal angezeigt werden |
| Repräsentative Midradar-Modelle |
Radarköpfe der Serien MR-RDG und MR-RDA |
Radar-EO-Detektionssystem MR-RD02SE-DMS15-AU; MR-AUS70-RD05-VC4075-TC61023 und MR-AUS20-RD03-VC4050-TC6410 |
Der Bestätigungsengpass, über den niemand spricht
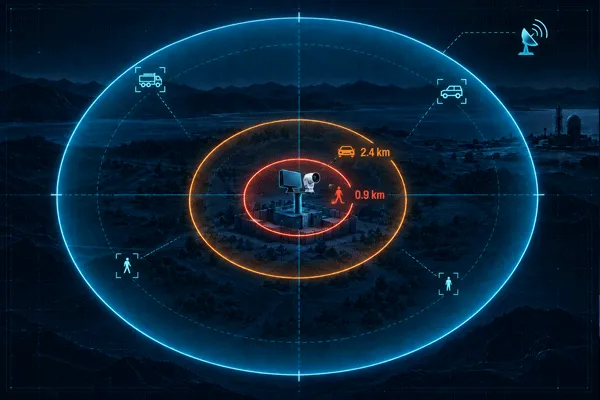
Die Annahme, dass Fusion einer reinen Radarlösung immer überlegen ist, hält nicht stand, sobald die Reichweite der Kamera’ berücksichtigt wird. Ein Beispiel ist die MR-HTVC6511-2132, eine der Multispektralkameras von Midradar’, die in Fusionsknoten eingesetzt werden: Ihre angegebene Reichweite für die Detektion von Personen beträgt’ 3.4 km, für das Erkennen von Personen jedoch nur 900 m. Erst auf diese Entfernung kann das Bedienpersonal tatsächlich bestätigen, was’ sich bewegt, und nicht nur, dass sich etwas bewegt. Ein Radar im selben System kann eine Person unter Umständen bereits in 5 km Entfernung verfolgen. Die Kamera kann’ dieses Ziel erst bestätigen, wenn es’ noch etwa ein Fünftel der Entfernung zur Detektionsgrenze des Radars’ entfernt ist.
Diese Lücke wirft die eigentliche Planungsfrage beim Fusionseinsatz auf: Wie viele Kameraknoten sind nötig, damit die Bestätigungsreichweite über den gesamten Perimeter hinweg einigermaßen nahe an der Detektionsreichweite bleibt? Bei einem kurzen, besonders schutzwürdigen Abschnitt könnten ein oder zwei Knoten ausreichen. Bei einem langen Grenzabschnitt steigt die Zahl der benötigten Knoten schneller als die Radarabdeckung, wenn diese Lücke allein mit Kameras geschlossen werden soll. Genau deshalb werden lange, dünn besetzte Perimeter häufig weiterhin ausschließlich mit Radar überwacht und Fusionssysteme nur an bestimmten Punkten statt entlang der gesamten Strecke eingesetzt.
Ein Radar-Bildverarbeitungs-Fusionsknoten im Detail: MR-RD02SE-DMS15-AU
Das MR-RD02SE-DMS15-AU ist ein repräsentatives Radar-EO-Detektionssystem von Midradar’ und das anschaulichste veröffentlichte Beispiel dafür, was ein Fusionsknoten tatsächlich enthält. Es integriert Radardetektion, Bildgebung im sichtbaren Bereich, Infrarot-Wärmebildgebung, KI-gestützte Zielerkennung und Zielverfolgung mit servogesteuerter Schwenk-Neige-Einheit. Diese Funktionen werden über die Plattform RGS2000 für die koordinierte Suche, Verfolgung und Identifizierung, die Alarmbearbeitung und die unbeaufsichtigte Überwachung mehrerer Ziele gesteuert.
Die beiden anderen genannten Modelle dieser Produktreihe – MR-AUS70-RD05-VC4075-TC61023 und MR-AUS20-RD03-VC4050-TC6410 – werden funktional auf die gleiche Weise beschrieben: Zielsuche über 360 Grad, Verfolgung, Identifizierung und Überwachung über die Plattform. Auf der Kategorieseite von Midradar’ werden jedoch’ für keines der beiden Modelle modellspezifische Reichweiten angegeben. Wer ein Projekt mit diesen beiden Modellnummern plant, sollte das aktuelle Datenblatt direkt anfordern, statt davon auszugehen, dass ihre Leistungsdaten den veröffentlichten Angaben zum MR-RD02SE-DMS15-AU’ entsprechen.
Wann welche Architektur tatsächlich im Vorteil ist
- Lange Grenz- oder Küstenabschnitte, bei denen die Kosten pro Kilometer das Budget bestimmen.Ein reines Radarnetz deckt pro investiertem Dollar eine größere Fläche ab; Fusionsknoten werden nur an den Punkten mit der höchsten Priorität entlang der Strecke ergänzt.
- Standorte kritischer Infrastruktur mit einer kleinen Anzahl besonders schutzwürdiger Anlagen– etwa Umspannwerke, Lagertanks oder einzelne Torzugänge –, bei denen die Kosten eines durch einen unbestätigten Fehlalarm ausgelösten Einsatzes die Kosten für die zusätzliche Kamera und Schwenk-Neige-Hardware an jedem Knoten übersteigen.
- Standorte, die bereits ein VMS oder PSIM betreiben und lediglich eine zusätzliche Detektionsebene benötigen.Die Daten des reinen Radarsystems werden über Standardprotokolle eingespeist, ohne dass eine zweite, parallel zur bestehenden Plattform betriebene Plattform bezahlt werden muss.
- Projekte, bei denen nicht das Budget, sondern die Anzahl der verfügbaren Bedienkräfte der eigentliche Engpass ist.Die automatische zielgesteuerte Ausrichtung erspart es, bei jedem Alarm eine separate Kamera manuell auf das Ziel zu schwenken. Das gewinnt an Bedeutung, sobald an einem Standort mehr Radarknoten vorhanden sind als Personen, die sie überwachen.
Anbindung beider Systeme an die übrige Infrastruktur
Beide Architekturen müssen an die bereits vorhandenen Systeme eines Standorts angebunden werden. Dabei geht es’ hauptsächlich um Protokolle und weniger um die Radarleistung. Die Plattformen von Midradar’ unterstützen GB/T 28181, ONVIF und RTSP für die Anbindung an Videoverwaltungs- oder Führungs- und Leitsysteme von Drittanbietern sowie RESTful APIs und SDKs für eine engere Integration. Bei einem reinen Radarsystem wird diese Anbindung typischerweise benötigt, um Zielspuren in ein vorhandenes VMS einzuspeisen; ein Fusionsknoten benötigt sie, um bestätigte Videodaten und Alarmereignisse an eine andere Leitstelle als die mitgelieferte Plattform RGS2000 zu übertragen’. In beiden Fällen lohnt es sich, diese Liste bereits in der Ausschreibungsphase mit dem vorhandenen System des Standorts’ abzugleichen und nicht erst, nachdem die Geräte bestellt wurden.
Radarsysteme für die Perimetersicherung: Die passende Lösung wählen
Worauf Integratoren bei der Installation stoßen
Bei Fusionssystemen ist ein Kalibrierungsschritt erforderlich, der bei reinen Radarsystemen entfällt’. Die Schwenk-Neige-Nullposition der Kamera’ muss mechanisch auf die Hauptstrahlrichtung des Radars’ ausgerichtet werden. Andernfalls richtet die zielgesteuerte Ausrichtung die Kamera nur in die Nähe des Ziels statt direkt darauf – ein Problem, das an den Rändern des Radarsichtfelds’ stärker auftritt als in dessen Mitte. Es’ wird bei der Angebotserstellung leicht unterschätzt und lässt sich nach der Montage nur mit hohem Aufwand beheben.
Die Kosten sind die andere Größe, die’ grundsätzlich einfach zu verstehen, in der Praxis aber schwer zu beziffern ist: Midradar veröffentlicht’ für keine der beiden Architekturen Preise. Ein Kostenvergleich pro Knoten muss daher auf einem Projektangebot statt auf einer veröffentlichten Preisliste beruhen. Der Unterschied bei der Ausstattung ist hingegen grundsätzlich gleich: Ein Fusionsknoten benötigt zusätzlich zum Radar eine Kamera, eine Schwenk-Neige-Einheit und eine Plattformlizenz; bei einem reinen Radarknoten entfallen diese’.
Häufig gestellte Fragen
Ist Radar-Bildverarbeitungs-Fusion immer besser als eine reine Radarlösung?
Nicht für jeden Perimeter. Fusion ergänzt die automatische Bestätigung, deren Reichweite jedoch durch die Kamera und nicht durch das Radar begrenzt wird. Sehr lange Perimeter können daher die Abdeckung übersteigen, die mit einer vertretbaren Anzahl von Fusionsknoten erreichbar ist.
Wie viel mehr kostet ein Fusionssystem als ein reines Radarsystem?
Midradar veröffentlicht für keine der beiden Architekturen Preise. Der Unterschied bei der Ausstattung besteht in einer Kamera, einer Schwenk-Neige-Einheit und einer Plattformlizenz pro Knoten; für den tatsächlichen Kostenvergleich ist ein Projektangebot erforderlich.
Können Kameras später zu einer bestehenden reinen Radarlösung hinzugefügt werden?
Radar- und Kamerahardware sind grundsätzlich separate Komponenten. Bei einer nachträglichen Ergänzung muss jedoch dieselbe Ausrichtungskalibrierung zwischen Radar und Kamera vorgenommen werden, die bei einem speziell entwickelten Fusionsknoten bereits bei der Installation erfolgt.
Welche Protokolle nutzen diese Systeme für die Anbindung an ein vorhandenes VMS oder eine Leitstelle?
GB/T 28181, ONVIF und RTSP für die Video- und Leitsystemintegration; für eine weitergehende individuelle Integration stehen RESTful APIs und SDKs zur Verfügung.
Erreichen das MR-AUS70-RD05-VC4075-TC61023 und das MR-AUS20-RD03-VC4050-TC6410 dieselbe Detektionsreichweite wie das MR-RD02SE-DMS15-AU?
Das ist weder bestätigt noch ausgeschlossen: Auf der Kategorieseite von Midradar werden für diese beiden Modelle keine modellspezifischen Reichweiten angegeben. Für eine darauf aufbauende Projektspezifikation muss daher das Datenblatt direkt angefordert werden.

 13:37