Wu Kang | Spezialist für Radarsysteme | Veröffentlicht am September 16, 2026
Ein Tiefflugüberwachungsradar verfolgt UAVs, Kleinflugzeuge, Vögel und – bei mehreren Modellen – Boden- oder Wasserziele, die sich unterhalb von etwa 600 bis 3,000 Metern bewegen. Je nach Radarquerschnitt des Ziels’ reicht die Erfassungsreichweite von etwa 1.5 km für kleine Drohnen bis zu 20 km für größere Flugzeuge.
Radar zur Überwachung niedriger Flughöhen erklärt: Reichweite & Anwendungsfälle
Wonach ein Tiefflugüberwachungsradar tatsächlich Ausschau hält
Diese Kategorie ist enger gefasst als das Primärüberwachungsradar, auf das sich ein Flugverkehrskontrollturm stützt, und befasst sich mit einer anderen Aufgabe als ein Bodenüberwachungsradar, das ausschließlich auf den Horizont ausgerichtet ist. Ein Tiefflugüberwachungsradar deckt den Luftraumbereich ab, in dem der Großteil der eigentlichen Sicherheitsaufgaben anfällt: das Eindringen von Drohnen, tief fliegende Flugzeuge in der Nähe eines Perimeters, Vögel, die bei anderen Sensoren Fehlalarme auslösen, und – da mehrere Modelle dieser Baureihe zugleich als Bodenradare dienen – Fahrzeuge und Wasserfahrzeuge, die sich unterhalb dieses Luftraums auf der Oberfläche bewegen.
Im Vergleich zu Perimeterschutzsystemen, die ausschließlich Kameras oder fest installierte Wärmebildlinien verwenden, verlängert diese Radarklasse die Vorwarnzeit, da die Erfassung’ weder von optischer Sichtverbindung noch von Umgebungslicht abhängt. Eine Kamera muss bereits auf eine Bedrohung gerichtet sein, um sie zu sehen. Ein Radar, das 360 Grad abtastet, erfasst die Zielspur zuerst und übermittelt eine Peilung an den Sensor, der anschließend hinsieht.
Warum geben nicht alle Radare dieselbe Reichweite an’?
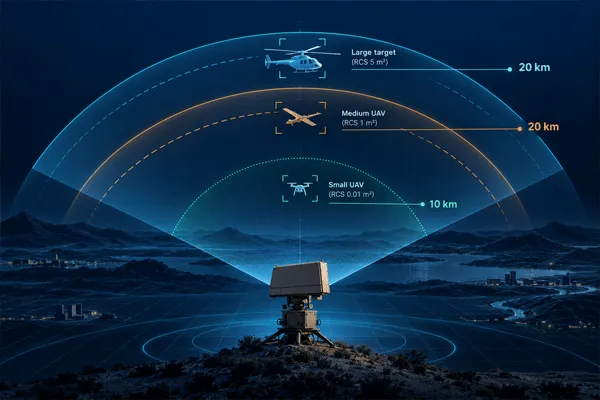
Ein häufiger Fehler beim Lesen eines Radardatenblatts besteht darin, die “Erfassungsreichweite” als einen einzigen Wert zu betrachten, der für alles gilt, was das Radar erfassen kann. Das ist nicht’ der Fall. Die Reichweite hängt vom Radarquerschnitt (RCS) des Ziels’ ab – vereinfacht gesagt davon, wie viel Radarenergie ein bestimmtes Ziel zurückwirft. Ein Lkw oder ein kleines Boot reflektiert deutlich mehr Energie als eine Drohne aus dem Consumer-Bereich; deshalb werden für dasselbe Radar sehr unterschiedliche Reichweiten für diese Ziele veröffentlicht.
Nehmen wir das MR-RDT20K. Seine Reichweite für allgemeine Ziele beträgt 20 km, und derselbe Wert von 20 km gilt für Fahrzeuge und Hubschrauber. Richtet man es stattdessen auf ein kleines UAV, sinkt die veröffentlichte Reichweite auf 10 km – die halbe Entfernung bei demselben Radar, weil der RCS einer kleinen Drohne’ nur einen Bruchteil des Referenzziels beträgt, das für die allgemeine Angabe verwendet wird. Das Datenblatt des MR-RDA10K-4R geht noch einen Schritt weiter und nennt eine Wetterbedingung: Die Angabe von 10 km für kleine UAVs gilt ausdrücklich bei klarem Wetter. Die Unterlagen von Midradar’ beschreiben eine adaptive Störecho-Unterdrückung zur Filterung von Regen, Wellen und Hintergrundbewegungen. Diese verringert jedoch Fehlspuren’ und garantiert nicht, dass die veröffentlichte Reichweite bei Starkregen erreicht wird.
Die praktische Schlussfolgerung für alle, die Radare vergleichen: Fragen Sie nicht nur nach dem veröffentlichten Reichweitenwert, sondern auch danach, welche Zielklasse und welche Umgebungsbedingungen ihm zugrunde liegen.
Radar zur Überwachung niedriger Flughöhen erklärt: Reichweite & Anwendungsfälle
Acht Radare, eine Datentabelle
Die folgende Tabelle umfasst die veröffentlichte Tiefflugradar-Baureihe von Midradar’, wie sie derzeit auf den Produktseiten des Unternehmens’ dargestellt wird. Angaben zu RCS und Wetterbedingungen werden exakt wie veröffentlicht beibehalten, statt sie zu einer pauschalen Aussage wie “erfasst bis zu X km” zu vereinfachen.
| Modell |
Abtastarchitektur |
Reichweite für allgemeine / große Ziele |
Ziel mittlerer Klasse |
Reichweite für kleine UAVs |
Maximale Höhe |
Gleichzeitig verfolgte Ziele |
Stromversorgung |
| MR-RDT02K |
3D-Ku-Band, mechanisch + DBF |
3,5 km |
Mittleres UAV ≥3.5 km (RCS 1 m²) |
≥1.5 km (RCS 0.01 m²) |
600 m |
≥100 |
≤120 W |
| MR-RDT05K |
3D-Ku-Band, mechanisch + DBF |
5 km |
Mittleres UAV ≥5 km (RCS 1 m²) |
≥3 km (RCS 0.01 m²) |
600 m |
≥200 |
≤180 W |
| MR-RDT10K |
3D-X-Band, mechanisch + DBF |
10 km |
Fahrzeug/Hubschrauber ≥10 km |
≥5 km |
1,000 m |
≥200 |
≤260 W |
| MR-RDT12K |
X-Band 9.8–10 GHz, mechanisch + DBF |
Fahrzeuge/Schiffe/Hubschrauber ≥25 km |
Personen ≥15 km |
UAV der Klasse DJI Phantom 4 ≥12 km* |
≤3,000 m |
≥500 |
Nicht veröffentlicht |
| MR-RDT18K |
3D-X-Band, mechanisch + DBF |
15 km |
Fahrzeug/Hubschrauber ≥15 km |
≥8 km |
2,000 m |
≥300 |
≤330 W |
| MR-RDT20K |
3D-X-Band, mechanischer Azimut + DBF-Elevation |
20 km |
Fahrzeug/Hubschrauber ≥20 km |
≥10 km |
3.000 m |
≥500 |
≤400 W |
| MR-RDA10K-4R |
2D-Phased-Array im X-Band, Monopuls |
Fahrzeuge/Schiffe ≥15 km |
Personen ≥12 km |
≥10 km, bei klarem Wetter** |
Nicht veröffentlicht |
≥500 |
Nicht veröffentlicht |
| MR-RDA15K-4R |
2D-AESA mit vier Arrays |
Fahrzeug/Hubschrauber ≥8 km |
— |
≥5 km |
1,500 m |
≥500 |
≤1.6 kW insgesamt |
*Die Angabe für kleine Ziele beim MR-RDT12K’ bezieht sich auf eine namentlich genannte Consumer-Drohnenklasse und nicht auf einen angegebenen RCS-Wert. Sie ist daher nicht’ direkt mit den an anderer Stelle in dieser Tabelle verwendeten Angaben für RCS 0.01 m² vergleichbar.
**Eine zweite veröffentlichte Produktseite für das MR-RDA10K-4R führt unter demselben Modellnamen wesentlich abweichende Spezifikationen auf. Betrachten Sie beide Seiten als vorläufig und fordern Sie das aktuelle unterzeichnete Datenblatt an, bevor Sie Angaben zum RDA10K-4R in ein Ausschreibungsdokument übernehmen.
Zwei Abtastverfahren hinter diesen Zahlen
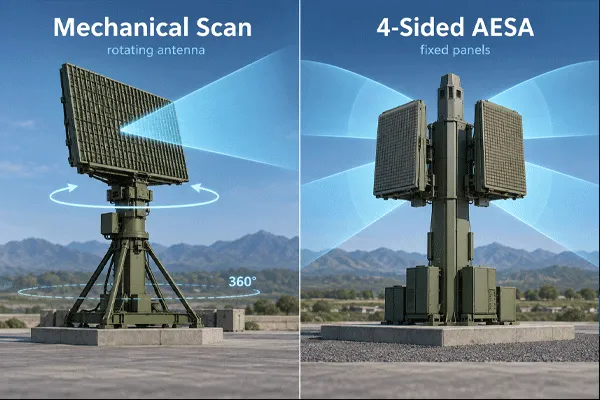
Die Geräte der RDT-Serie tasten mechanisch ab: Eine rotierende Antenne in Kombination mit digitaler Strahlformung (DBF) in der Elevation ermöglicht durch physische Drehung eine 360-Grad-Abdeckung. Deshalb geben sowohl MR-RDT12K als auch MR-RDT20K pauschal 360 Grad im Azimut an. Diese Bauweise ist einfacher und benötigt weniger Leistung’; deshalb liegt die Leistungsaufnahme dieser Teilbaureihe zwischen 120 W und 400 W und reicht nicht’ in den Kilowattbereich.
Die Geräte der RDA-Serie verwenden dagegen eine Phased-Array-Bauweise mit vier Antennenflächen. Jede Fläche schwenkt den Strahl elektronisch und deckt für sich etwa 90 Grad ab; zusammen decken die vier Flächen den gesamten Kreis ab. Das MR-RDA10K-4R weist dies ausdrücklich aus – 90 Grad pro Fläche, 360 Grad als System. Diese Präzisierung ist hilfreich, bedeutet aber auch, dass Käufer die Angabe pro Fläche und die Systemangabe als zwei unterschiedliche Werte lesen müssen, statt anzunehmen, dass ein Radarkopf einem einzigen Abdeckungswert entspricht.
Wie das Radar die Kamera ausrichtet: Slew-to-Cue-Integration
Eine Radarzielspur liefert für sich genommen eine Peilung, eine Entfernung, eine Geschwindigkeit und manchmal eine Höhe – aber kein Bild. Die Produkte von Midradar’ mit Radar-EO-Fusion, etwa das Radar-EO-Erfassungssystem MR-RD02SE-DMS15-AU, kombinieren einen der oben genannten Radarköpfe mit Bildgebung im sichtbaren Licht, Infrarot-Wärmebildgebung und einer servogesteuerten Schwenk-Neige-Einheit; betrieben wird dies über die Plattform RGS2000.
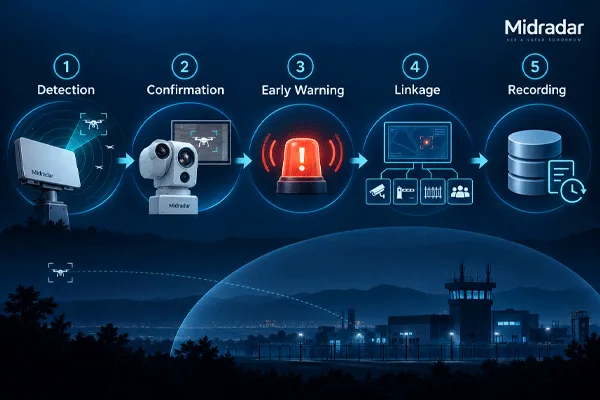
Die Übergabe zwischen Radar und Kamera erfolgt in etwa fünf Schritten:
- Das Radar erfasst eine Zielspur, die einen konfigurierten Schwellenwert für Entfernung oder Geschwindigkeit überschreitet oder eine definierte Zone durchquert.
- Die Zielspurdaten (Peilung, Elevation, Geschwindigkeit) werden in Echtzeit an die Plattformsoftware übermittelt.
- Die Plattform weist die Schwenk-Neige-Einheit an, die EO-Nutzlast automatisch auf diese Peilung auszurichten. In den eigenen Unterlagen von Midradar’ wird dies als “intelligente Radar-EO-Slew-to-Cue-Ausrichtung.” bezeichnet.
- Die Kamera zoomt entsprechend der Entfernung zum Ziel’, und ein Bediener oder, sofern eingesetzt’, die KI-Zielerkennung der Plattform’ bestätigt, ob es sich bei der Zielspur um eine Drohne, einen Vogel, ein Fahrzeug oder eine Fehldetektion handelt.
- Bestätigte Bedrohungen werden protokolliert und können über dieselbe Plattform einen Alarm oder eine akustische bzw. optische Abschreckungsmaßnahme auslösen.
Ob sich dies reibungslos in eine bestehende Sicherheitsinfrastruktur integrieren lässt, hängt meist eher von der Protokollunterstützung als von der Radarreichweite ab. Die Plattformen von Midradar’ unterstützen GB/T 28181, ONVIF und RTSP für die Anbindung an Videoverwaltungssysteme oder Führungs- und Kontrollsysteme von Drittanbietern sowie RESTful APIs und SDKs für eine engere Integration. Es lohnt sich, diese Liste mit der bereits eingesetzten VMS- oder C2-Plattform abzugleichen, bevor eine Spezifikation endgültig festgelegt wird – nicht erst danach.
Radar zur Überwachung niedriger Flughöhen erklärt: Reichweite & Anwendungsfälle
Typische Einsatzorte
- Flughafenperimeter und Anflugkorridore.Erkennung von Drohnen, Vögeln und unbefugten Leichtflugzeugen in der Nähe von Start- und Landebahnen, wo ein durch einen Vogelschwarm ausgelöster Fehlalarm schnell von einem tatsächlichen Eindringen einer Drohne unterschieden werden muss.
- Energieanlagen und Standorte kritischer Infrastruktur.Meldung eindringender Drohnen über Stromleitungen, Umspannwerken oder Lagertanks, bevor sie in den Sichtbereich einer fest installierten Kamera gelangen.
- Grenz- und Küstengebiete.Die Angaben derselben Tiefflugradar- Produktreihe’ für Fahrzeuge und Schiffe (10–25 km je nach Modell) umfassen Boden- und Wasserziele unterhalb des überwachten Luftraums; Midradar’ bietet mit seiner Oberflächenradar-Produktreihe noch größere Reichweiten: Für Standorte, die beide Überwachungsebenen benötigen, ist das MR-RDG50K gegenüber großen Schiffen mit 50 km oder mehr spezifiziert.
- Temporäre oder anlassbezogene Luftraumüberwachung.Schnell einsetzbare Radarüberwachung ergänzt fest installierte Kameralinien, die nicht über den Horizont hinaus oder bei schwachem Licht sehen können’; die Radar- und Sicherheitssysteme des Unternehmens wurden bislang in rund 1,000 Installationen in über 50 Ländern eingesetzt’.
Was das Radar allein nicht verrät’
Die Stärken dieser Produktreihe zeigen sich durchgängig in der obigen Tabelle: Tag- und Nachtbetrieb, eine nicht auf Sichtverbindung beschränkte Detektion’ und bis zu 500 gleichzeitig verfolgte Ziele bei den höherwertigen Modellen. Allerdings kann der Radarkopf allein einige Informationen nicht liefern’.
- Die Identifizierung erfolgt nicht automatisch’.Ein Rohtrack zeigt an, dass sich etwas auf einer bestimmten Peilung mit einer bestimmten Geschwindigkeit bewegt. Um einen Vogel zuverlässig von einer kleinen Drohne zu unterscheiden, sind weiterhin eine EO-Ansteuerung oder eine Bedienperson erforderlich; die Radardaten allein reichen nicht aus.
- Störechos erzeugen Fehltracks.Die adaptive Störechounterdrückung filtert Echos von Bäumen, Wellen, Regen und Hintergrundbewegungen heraus. Vogelschwärme und Umgebungen mit vielen Störechos können jedoch weiterhin Detektionen erzeugen, für deren Ausschluss ein zweiter Sensor erforderlich ist.
- Die maximalen Erfassungshöhen unterscheiden sich je nach Modell erheblich.Ein für einen kleinen Perimeter ausgelegtes Gerät (MR-RDT02K, 600 m) deckt nicht’ den Höhenbereich ab, der für einen Anflugkorridor nahe einer Start- und Landebahn üblicherweise benötigt wird (MR-RDT20K oder MR-RDT12K, bis zu 3,000 m).
- Für ein Modell dieser Produktreihe liegen zwei widersprüchliche öffentliche Datenblätter vor.Die oben erwähnte Abweichung beim MR-RDA10K-4R ist ein Problem der Quellenlage und kein Produktmangel. Sie bedeutet jedoch, dass eine eigenständige Recherche zu diesem speziellen Modell ohne ein aktuelles Datenblatt nicht zuverlässig ist’.
- Für keines der Modelle dieser Produktreihe werden Preise veröffentlicht’.Für alle acht oben genannten Geräte muss direkt ein Angebot angefordert werden; es gibt keine öffentlich zugängliche Preisspanne als Anhaltspunkt’.
Häufig gestellte Fragen
Welchen Höhenbereich deckt ein Tiefflugüberwachungsradar tatsächlich ab?
Das hängt vom Modell ab – von 600 m beim kompakten MR-RDT02K bis zu 3,000 m beim MR-RDT12K und MR-RDT20K. Für die Produktreihe gibt es keine einheitliche maximale Erfassungshöhe.
Kann dieser Radartyp sowohl kleine Verbraucherdrohnen als auch Luftfahrzeuge erfassen?
Ja, allerdings mit geringerer Reichweite als bei größeren Zielen. Die Reichweitenangaben für kleine UAVs (RCS etwa 0.01 m²) liegen bei demselben Gerät typischerweise bei ungefähr der Hälfte der veröffentlichten Reichweite für Fahrzeuge oder große Ziele allgemein.
Verringert das Wetter die veröffentlichte Erfassungsreichweite?
Das ist möglich. Bei mindestens einem Modell dieser Produktreihe, dem MR-RDA10K-4R, ist die Reichweite für kleine UAVs ausdrücklich für klare Wetterbedingungen angegeben. Die adaptive Störechounterdrückung hilft bei Regen- und Wellenclutter, wird aber nicht als Mittel zur vollständigen Vermeidung von Reichweitenverlusten bei ungünstigen Bedingungen beschrieben.
Ist eine Kamera erforderlich oder kann das Radar eigenständig arbeiten?
Das Radar kann zur Erfassung und Verfolgung eigenständig arbeiten. Um eindeutig zu identifizieren, was ein Track tatsächlich darstellt – Drohne, Vogel, Fahrzeug oder Fehlalarm –, muss es über ein Radar-EO-Produkt oder eine Plattformintegration mit einer EO-/Wärmebild-Ansteuerung gekoppelt werden.
Was kostet ein Tiefflugüberwachungsradarsystem?
Midradar veröffentlicht für keines der Modelle dieser Produktreihe Preise. Angebote werden projektbezogen auf Grundlage von Modell, Stückzahl und Integrationsumfang erstellt.

 12:02